
Twee elektrische driewielers kunnen worden gebouwd met vrijwel identieke onderdelenlijsten — hetzelfde motorvermogen, dezelfde accucapaciteit, hetzelfde type sensor — en toch zo verschillend rijden dat een dealer er geen van beide in zijn assortiment zou opnemen. Het verschil zit hem niet in de componenten zelf, maar in de manier waarop de componenten zijn geconfigureerd om samen te werken. Bij een semi-ligfiets voor oudere gebruikers bepaalt die configuratie of het voertuig überhaupt bruikbaar is voor de doelgroep waarvoor het is ontworpen.
Dit is het onderdeel van een aandrijfsysteem dat in geen enkel specificatieblad beschreven staat. Hieronder leggen we uit wat daadwerkelijk bepaalt hoe een driewieler ondersteuning biedt, de drie punten waarop we dit aanpassen, en wat een partner ons moet vertellen om het voor hun markt goed te kunnen afstemmen.
Waarom een semi-ligfiets met drie wielen een ander probleem vormt dan een e-bike of een bakfiets.
De meeste gepubliceerde ideeën over aandrijfsystemen voor e-bikes gaan ervan uit dat de fietser op de pedalen kan staan. Bij een semi-ligfiets met drie wielen gaat die aanname vrijwel niet op, en dat heeft direct gevolgen voor de manier waarop het aandrijfsysteem moet worden afgesteld.
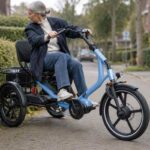
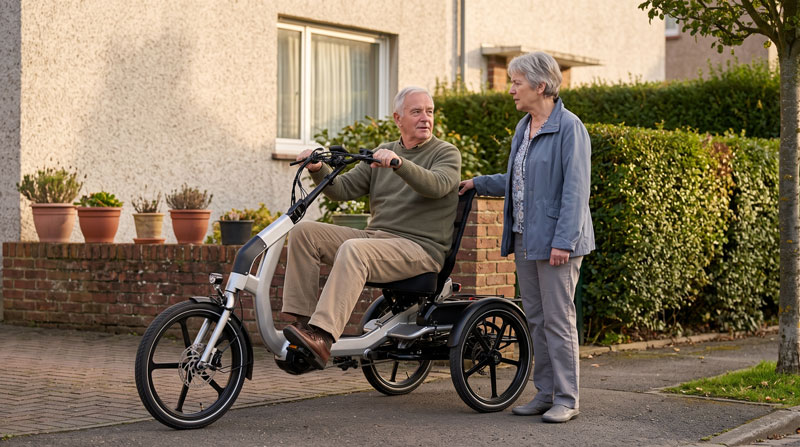
De fietser zit achterover, met de rug ondersteund en de benen naar voren gericht in plaats van naar beneden. Hij kan niet staan, kan geen gewicht over de cranks verplaatsen en kan zijn lichaamsgewicht niet gebruiken om vanuit stilstand weg te rijden. De maximale trapkracht die hij kan genereren is een fractie van wat een rechtopstaande fietser kan bereiken, en voor het type fietser waarvoor deze driewielers zijn ontworpen is die kracht nog lager. Een aandrijfsysteem dat is afgestemd op de trapkracht van een getrainde fietser zal deze fietser precies op het moment dat hij hulp nodig heeft, onvoldoende ondersteuning bieden.
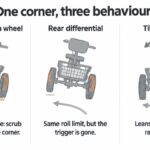
Drie wielen veranderen de rest. Een fiets is zelfcorrigerend: de fietser leunt mee en kleine fouten worden door het evenwicht opgevangen zonder bewuste inspanning. Een driewieler leunt niet mee, waardoor de krachten in bochten via de banden en het frame worden overgebracht en stuurbewegingen bij lage snelheden niet automatisch worden gedempt. Een plotselinge toename van koppel wordt daarom niet ervaren als acceleratie, maar als het voertuig dat onafhankelijk van de fietser beweegt – vandaar dat de eerste meters vanuit stilstand hier belangrijker zijn dan het piekvermogen ooit zal zijn.
Het voertuig is ook zwaarder en wordt vaker stilstaand gebruikt. Op- en afstappen en laden gebeurt allemaal terwijl de driewieler stilstaat, vaak op een helling. Dat legt de nadruk op functies die op een specificatieblad als voetnoten lijken: een parkeerrem die vastzit tijdens het opstappen, een interne versnellingsbak die geschakeld kan worden terwijl de bestuurder stilstaat zodat hij nooit in de verkeerde versnelling hoeft te vertrekken, en een achteruitrijassistentie voor manoeuvreren in een te krappe ruimte om te draaien.
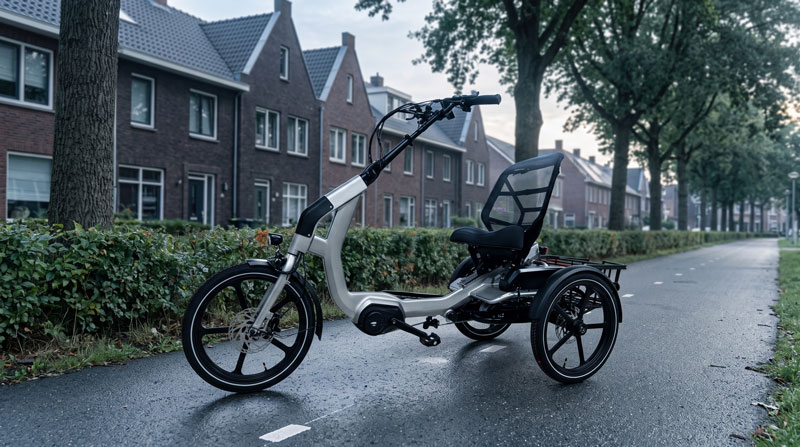
De KOEL De afmetingen zijn afgestemd op die feiten in plaats van eraan aangepast te zijn: een instaphoogte van 380 mm, een zithoogte die verstelbaar is tussen 580 en 707 mm, 22° verstelbare rugleuning, een draaicirkel van 1,6 m, een achterdifferentieel waardoor de twee aangedreven wielen met verschillende snelheden door een bocht kunnen draaien, en een interne 8-versnellingsnaaf die schakelt terwijl de auto stilstaat. Die cijfers beschrijven de geometrie. De kalibratie van het aandrijfsysteem moet ervoor zorgen dat het voertuig zich consistent gedraagt met die cijfers.
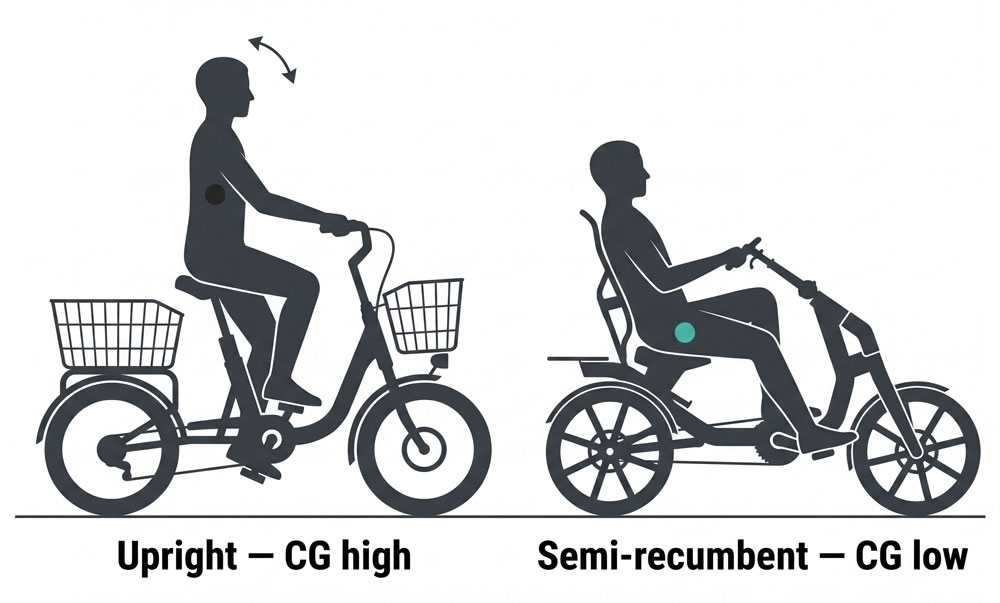
Ter vergelijking: bij een bakfiets wordt de afstelling voornamelijk bepaald door het laadvermogen – hetzelfde massaprobleem als bij een driewieler, maar dan met een bestuurder die kan staan en compenseren. Bij een conventionele e-bike is het voertuig licht genoeg dat een bestuurder een slecht afgestemde ondersteuningscurve absorbeert zonder het echt te merken. Bij de semi-ligfiets is de foutmarge bij de afstelling het kleinst.
Wat bepaalt nu eigenlijk het motorvermogen?
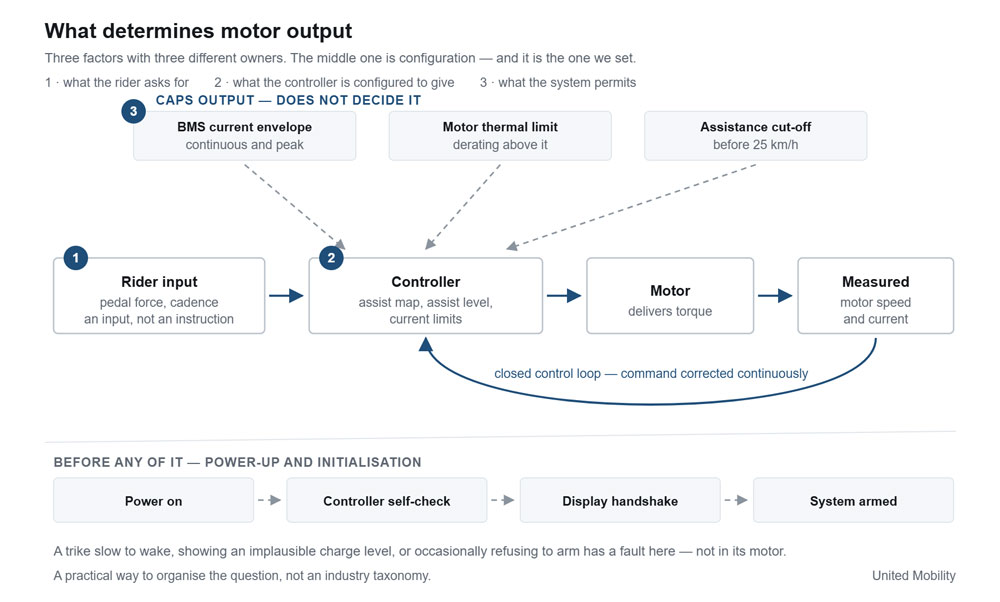
Een aandrijfsysteem wordt vaak beschreven als een ketting: je trapt, de sensor registreert dit, de controller reageert en de motor draait. Dat is het signaalpad, en het is eenrichtingsverkeer. Op zichzelf is dat geen verklaring voor het gedrag. Drie factoren bepalen wat de motor op een bepaald moment daadwerkelijk doet.
Wat de ruiter vraagt. De koppelingssensor meet de pedaalkracht. De trapfrequentie en de wielsnelheid worden er tegelijkertijd mee gemeten. Samen vormen deze gegevens een input, geen instructie.
Wat de controller is geconfigureerd om te leveren. De controller interpreteert die input aan de hand van een assist-kaart, het geselecteerde assist-niveau, de voertuigsnelheid en zijn eigen stroomlimieten, en stuurt een stroom naar de motor. De motorsnelheid en stroom worden teruggekoppeld en de aansturing wordt continu gecorrigeerd — dit deel is een echte gesloten regelkring, en in de meeste systemen een geneste, met een snelle interne stroomlus binnen een langzamere koppel- of snelheidslus. De vorm van de kaart en het gedrag van die lus zijn configuratie-eisen, geen hardware-eisen.
Wat het systeem mag leveren. Boven de regelkring bevindt zich een hiërarchie van beperkingen: de huidige limiet die het batterijbeheersysteem toelaat, de thermische limiet van de motor en de wettelijke uitschakeling bij noodstroomvoorziening. Geen van deze beperkingen bepaalt het uitgangsvermogen. Ze begrenzen het.
Voordat dat allemaal gebeurt, moet het systeem opstarten. Door op de aan/uit-knop te drukken, wordt de controller geactiveerd. Deze voert een zelfcontrole uit en legt de communicatie met het display tot stand, waarna het systeem zichzelf inschakelt en het laadniveau en de modus rapporteert. In een CAN-gebaseerd systeem is deze uitwisseling een echte bushandshake tussen de nodes. Dit is om één praktische reden belangrijk: een trike die traag opstart, een ongeloofwaardig laadniveau weergeeft of af en toe weigert in te schakelen, heeft een fout in de initialisatie of communicatie, niet in de motor. En dat is een aanzienlijk goedkopere diagnose voor een servicenetwerk.
Deze indeling is geen brancheclassificatie. Het is een handige manier om de vraag te ordenen, omdat elk van de drie een andere eigenaar heeft: de eerste is de rijder, de derde wordt grotendeels bepaald door de componenten en de wetgeving, en de tweede – de middelste – is van ons. Alles daaronder valt onder de middelste categorie.
Kalibratiepunt één: de assistentiekaart
Een koppelingssensor meet de pedaalkracht en niets anders. Wat de controller met die meting doet, is de eerste en meest zichtbare configuratiebeslissing, en dezelfde sensor ondersteunt mappings met compleet verschillende eigenschappen.
Twee kaarten van dezelfde sensor
A snelheidsreferentiekaart Elk ondersteuningsniveau wordt beschouwd als een streefsnelheid. Licht trappen is voldoende om deze te bereiken, waardoor het vermogen relatief hoog is ten opzichte van de inspanning van de fietser aan de onderkant van het bereik en vervolgens constant blijft. Een fietser met beperkte beenkracht behoudt zo de beweging en het ritme van het fietsen zonder zelf de kracht te hoeven genereren.
A kracht-proportionele kaart Het systeem volgt de pedaalkracht over het hele bereik. Trap harder en er komt meer kracht bij; trap minder en de kracht neemt af. De fietser behoudt de controle over de hoeveelheid werk die hij of zij verricht, en de driewieler versterkt de inspanning in plaats van deze te vervangen.
Beide opties kunnen via het display in hetzelfde voertuig worden geselecteerd. De benaming op het scherm is een projectbeslissing; partners die onder hun eigen merk verkopen, geven ze doorgaans een naam die aansluit bij hun eigen markt, in plaats van onze naamgeving over te nemen.
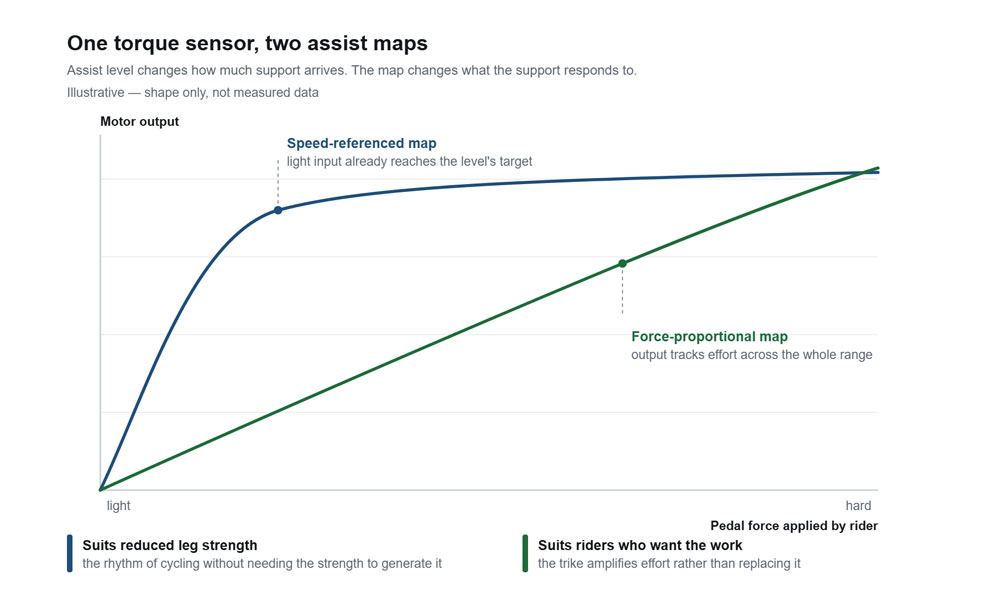
Eén onderscheid is het vermelden waard, omdat dit in specificatiebladen vaak onduidelijk is. Wijzigingen in het ondersteuningsniveau. hoe veel De versterking arriveert. De kaart verandert. waarop de ondersteuning reageert. De twee zijn onafhankelijk van elkaar: een fietser op een snelheidsgebaseerde kaart op niveau 5 en een fietser op een krachtproportionele kaart op niveau 1 ervaart twee dingen die vrijwel niets met elkaar gemeen hebben, en een verkoper die slechts één van beide demonstreert, laat slechts de helft van het product zien.
Geen van beide kaarten verandert het juridische karakter van het voertuig. In beide gevallen levert de motor geen vermogen meer wanneer de fietser stopt met trappen, en de ondersteuning wordt geleidelijk verminderd en volledig uitgeschakeld vóór 25 km/u – de omstandigheden waaronder een elektrische fiets buiten de typegoedkeuring valt als een EPAC (Electrical Power Assisted Cycle). Verordening (EU) 168/2013. Geen van beide is een gashendel. Geen van beide moet worden verward met de start- of loopondersteuningsfunctie die de geharmoniseerde EPAC-norm toestaat tot 6 km/u zonder te trappen, wat een bewust beperkte functie is om de driewieler te verplaatsen in plaats van erop te rijden.
Wat dat commercieel waard is
De techniek die hier gebruikt wordt is niet exotisch. Koppeldetectie is algemeen verkrijgbaar en configureerbare ondersteuningskaarten zijn een functie van de controller, geen uitvinding. Wat wél waardevol is, is de specifieke combinatie van twee kaarten met de doelgroep waarop een semi-ligfiets met drie wielen daadwerkelijk verkocht wordt.
Huishoudens in dit segment bestaan vaak uit twee gebruikers met aanzienlijk verschillende fysieke mogelijkheden – een patroon dat bekend is bij iedereen die zich richt op mobiliteit of zorg voor senioren, waar een driewieler vaak door of voor een stel wordt gekocht. Eén voertuig dat beide situaties dekt, maakt het overbodig om twee verschillende configuraties voor één huishouden op voorraad te hebben of te demonstreren, en het vergroot de mogelijkheden van één demonstratiemodel in een showroom.
Het verandert ook het retourgesprek. Een driewieler die voor de ene bestuurder te enthousiast is en voor de andere te passief, wordt vaak teruggebracht. Een driewieler die in de winkel, bij de overdracht, naar wens kan worden afgesteld, wordt niet teruggebracht.
Kalibratiepunt twee: de nadering van de snelheidslimiet met assistentie
Een veelgehoorde klacht bij elektrische driewielers is een schokkerig of pulserend gevoel wanneer het voertuig het einde van zijn ondersteuningsbereik nadert. Dit is een kalibratiefout, geen defect.
De trapondersteuning moet geleidelijk worden afgebouwd en volledig worden uitgeschakeld vóór 25 km/u; dat is de vereiste, en elk product dat hieraan voldoet, doet dat. Het verschil zit hem in waar de afbouw begint en hoe deze verloopt. Waar de afbouw smal en steil is, en waar de controller weinig of geen hysteresis rond de drempel heeft, werkt het systeem als een schakelaar: de ondersteuning valt weg, de driewieler vertraagt, hij komt weer in het ondersteuningsbereik, de ondersteuning keert terug en de cyclus herhaalt zich. De bestuurder voelt een herhaalde schok van kracht en kracht. Bij een beladen driewieler, met een achteroverleunende bestuurder die de schok niet via armen en benen kan opvangen, is dit zo sterk voelbaar dat het een reden kan zijn om het product niet te kopen.
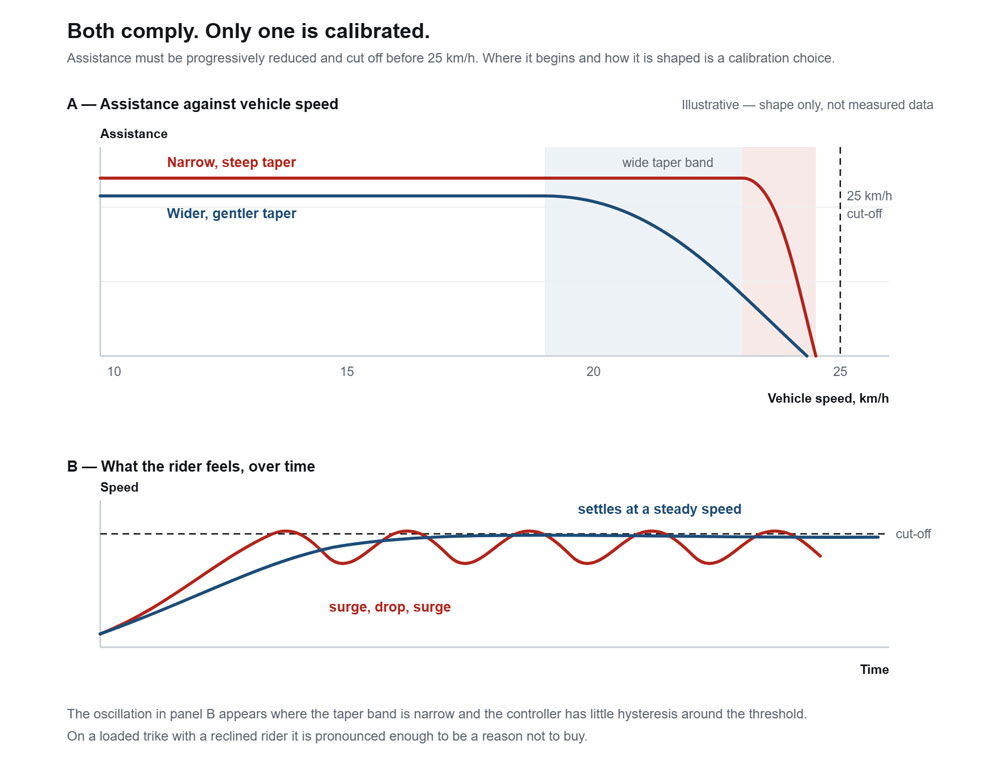
De oplossing is een bredere afvlakband met een minder steile helling en opzettelijke hysteresis, waardoor het systeem een overgang doorloopt in plaats van te oscilleren op een grens. De controller en het display bewegen samen door die band en de trike stabiliseert zich op een constante snelheid in plaats van rond een bepaalde snelheid te schommelen. Geen van beide configuraties is flexibeler dan de andere. De ene is simpelweg gekalibreerd en de andere is slechts wettelijk toegestaan.
Hetzelfde werk beschrijft de periode waarin de motor in bedrijf is. Elke motor heeft een efficiëntiebereik – een gebied van snelheid en belasting waarin de motor de stroom het meest effectief omzet in koppel en de minste warmte genereert. Buiten dat bereik levert dezelfde stroom minder nuttig vermogen op en stijgt de temperatuur sneller. Langdurig gebruik binnen dat bereik leidt uiteindelijk tot thermische beveiliging, waarbij de controller het vermogen verlaagt om de motor te beschermen. De fietser ervaart dan een driewieler die halverwege een lange klim geen ondersteuning meer biedt. Door de stroomlimieten en de respons van de controller af te stemmen op het efficiëntiebereik van de motor, blijft het vermogen constant gedurende de hele rit, in plaats van alleen krachtig gedurende de eerste kilometer.
Drie belangrijke punten voor iedereen die een driewieler samenstelt. Het is motorspecifiek, dus het moet opnieuw worden gedaan wanneer de motor verandert. Het kan niet worden afgelezen van een specificatieblad, omdat een opgegeven vermogen niets zegt over de manier waarop het vermogen wordt geleverd. En het is precies dit punt waar twee driewielers met dezelfde onderdelenlijst als totaal verschillende producten aanvoelen.
Kalibratiepunt drie: de controller afstemmen op wat het pakket toelaat.
Het batterijbeheersysteem wordt doorgaans omschreven als een veiligheidsvoorziening. Dat klopt, maar is niet volledig, en de omschrijving overdrijft vaak wat een batterijbeheersysteem doet.
Een BMS (Battery Management System) definieert een bepaald bereik. Het stelt de continue en piekontladingsstroom in die het accupakket toelaat, bewaakt de spanning en temperatuur van elke cel, zorgt voor een evenwichtige veroudering van de cellen in plaats van dat de prestaties worden beperkt door de zwakste cel, en grijpt in – door de stroom te beperken of het circuit te onderbreken – wanneer een bepaalde grens wordt bereikt. Binnen dat bereik bepaalt het BMS niet het vermogen. Dat doet de controller, op basis van de ondersteuningskaart en de input van de fietser. Het BMS stelt de bovengrens in; de controller werkt daaronder.
Dat onderscheid heeft een praktisch gevolg, namelijk de meest voorkomende vermijdbare storing in een geconfigureerde constructie. Als de piekbelasting van de controller hoger is dan wat het gebouwbeheersysteem (BMS) continu toelaat, zal het systeem bij aanhoudende belasting uitschakelen. De triggercondities zijn precies dezelfde als die er toe doen bij een driewieler: wegrijden met volle belading, of het vermogen constant houden tijdens een lange helling. Een constructie kan alle testprocedures doorstaan en toch op een echte helling uitschakelen, omdat die twee waarden nooit met elkaar zijn vergeleken.
Hetzelfde principe geldt voor de combinatie van een compacte accu met een krachtige motor. Het is een legitieme keuze en er zijn goede redenen om ervoor te kiezen – gewicht, kosten, compactheid of een markt waar de verwachtingen ten aanzien van de actieradius bescheiden zijn. Wat het succesvol maakt, is het instellen van de limieten van de controller op wat de accu daadwerkelijk kan leveren, in plaats van op wat de motor theoretisch zou kunnen produceren. De eerlijke afweging is dat de piekprestaties dan worden bepaald door de accu, niet door de motor. Een kleinere accu met correct afgestemde limieten is een staaltje degelijke techniek. Een kleinere accu achter een controller die is geconfigureerd voor een grotere accu, is een garantieclaim die op een helling wacht.
Hardware- of software-BMS
De keuze heeft gevolgen voor wat een servicenetwerk kan zien en wat een compliance-team nodig heeft.
Een hardwarematig batterijbeheersysteem (BMS) biedt analoge beveiliging – tegen overspanning, onderspanning, overstroom en kortsluiting – zonder communicatieverbinding. De laadstatus wordt afgeleid van de spanning, die onder belasting daalt, waardoor het display tijdens een klim een lage spanning aangeeft en zich daarna herstelt. De stroombegrenzing heeft een vast uitschakelpunt: wanneer deze grens wordt overschreden, treedt het systeem in werking en valt de fietser zonder verdere uitleg uit. Het is robuust, goedkoop en ondoorzichtig.
Een softwarematig batterijbeheersysteem (BMS) stuurt een microcontroller aan, telt de in- en uitgaande lading en rapporteert deze via een communicatieprotocol. De laadstatus is meetbaar nauwkeuriger omdat deze wordt berekend in plaats van geschat. Storingen worden op het display weergegeven als herkenbare codes in plaats van een onverklaarbare uitval. En omdat het systeem kan communiceren, kan de toegestane ontlaadstroom aan de controller worden doorgegeven als een waarde die varieert met de celtemperatuur en de laadstatus, in plaats van een vaste limiet te zijn. Dit betekent dat het aandrijfsysteem geleidelijk afkoelt aan de randen in plaats van abrupt uit te schakelen.
Die mogelijkheid tot rapportage wordt steeds meer een inkoopvraag in plaats van een technische voorkeur. Verordening (EU) 2023/1542 Vanaf februari 2027 worden er verplichtingen voor batterijpaspoorten ingevoerd voor batterijen van lichte transportmiddelen. De gegevens die een paspoort vereist – cyclusgeschiedenis, conditie en pakketidentificatie – zijn gegevens die een softwarematig batterijbeheersysteem (BMS) al bijhoudt, maar een hardwarematig BMS niet. Elk programma dat in 2027 nog steeds in de EU wil verkopen, moet daar nu al rekening mee houden. De aspecten met betrekking tot inkoop en levenscyclus worden apart behandeld in ons artikel. Batterijstrategiegids.
Wat validatie inhoudt
Een kalibratie die niet gevalideerd is, is slechts een mening. Een deel van het antwoord wordt extern gedefinieerd, wat nuttig is omdat het een objectieve ondergrens biedt in plaats van een interne.
In Europa wordt door middel van typekeuring volgens de geharmoniseerde EPAC-norm geverifieerd dat het maximaal continu nominale vermogen wordt gemeten en gedocumenteerd in plaats van slechts beweerd, dat de trapondersteuning geleidelijk wordt afgebouwd en wordt uitgeschakeld vóór 25 km/u in plaats van abrupt te worden uitgeschakeld, dat de startondersteuning zonder trappen beperkt is tot 6 km/u, dat de motor niet onbedoeld kan starten en dat het elektrische circuit, de bedrading, de beveiliging en de temperatuurstijging zich correct gedragen onder belasting. Accupakketten worden apart behandeld, met veiligheid volgens EN 50604-1 en transporttesten volgens UN 38.3. Voor programma's die Noord-Amerika betreden, UL 2849 Het bedrijf hanteert een opvallend vergelijkbare visie als wij: het beoordeelt de aandrijflijn, de accu en de lader als een geïntegreerd systeem in plaats van de componenten afzonderlijk te certificeren.
Boven die basis bevinden zich de controles die in geen enkele norm beschreven staan, omdat ze betrekking hebben op hoe de driewieler zich gedraagt in plaats van of hij veilig is. Hoe hij vanuit stilstand wegrijdt met een volle lading. Of de trapondersteuning standhoudt tijdens een aanhoudende klim of vroegtijdig afneemt. Hoe de overgang door het afvlakbereik aanvoelt, in plaats van alleen waar die plaatsvindt. Of de weergegeven lading de werkelijkheid onder belasting weerspiegelt. En wat er gebeurt bij de uiterste grenzen: volle lading, lage lading, koud weer.
Beide voorwaarden moeten waar zijn voordat een prototype wordt goedgekeurd. De norm stelt vast dat een driewieler veilig en legaal is. Het stelt niet vast dat iemand er ook daadwerkelijk op wil rijden. De configuratie en het bewijsmateriaal daarachter vormen vervolgens onderdeel van het technische dossier ter ondersteuning van de conformiteitsverklaring.
Niet alles wordt opgelost door kalibratie, en dat is belangrijk om te benadrukken. Waar een compact accupakket de piekoutput beperkt, zorgt kalibratie ervoor dat die beperking wordt bijgesteld in plaats van opgeheven. Wanneer een motor op de grens van zijn efficiëntiebereik zit voor het terrein in een bepaalde markt, is de oplossing een andere motor, niet een andere curve. Een deel van het werk bestaat uit het uitleggen aan een partner wanneer de door hen gevraagde specificaties niet voldoen aan hun verwachtingen.
Wat dit betekent wanneer je een build specificeert
Omdat alle drie de kalibratiepunten combinatiespecifiek zijn, publiceren we geen algemeen cijfer voor de kalibratiegraad of responstijd voor een configureerbaar platform. Elk gepubliceerd cijfer zou weliswaar kloppen voor één configuratie, maar misleidend zijn voor alle andere. We berekenen de cijfers voor een specifieke configuratie daarom tijdens de offertefase.
Wat we daarvoor nodig hebben is minder specifiek dan het klinkt: het terreinprofiel van de doelmarkt, het profiel van de rijder aan wie het product wordt verkocht, de verwachte belasting van het voertuig en de beoogde prijs. Deze vier factoren bepalen de motor, de accucapaciteit, de limieten van de controller en de ondersteuningsinstellingen. Alles wat daarna komt, is ons werk. Hoe een geconfigureerde build verloopt van briefing tot serieproductie. beschrijft de fasen die het doorloopt.
Veelgestelde vragen
Is de assistentiekaart door de rijder te selecteren, of is deze in de fabriek vastgelegd?
Het is selecteerbaar via het display. Dat is het nut van twee kaarten op één voertuig in plaats van twee voertuigen. Wanneer een applicatie voorspelbaar gedrag vereist voor veel verschillende gebruikers – verhuurvloten, gedeelde auto's, zorginstellingen – is het de moeite waard om de configuratie al in een vroeg stadium vast te leggen, omdat het een specificatiebeslissing is en niet iets dat later gewijzigd kan worden.
Heeft het wisselen tussen kaarten invloed op de EPAC-status?
Nee. Beide hebben trapondersteuning: de motor levert geen vermogen meer wanneer de fietser stopt met trappen, en de ondersteuning wordt in beide gevallen geleidelijk verminderd en stopt voor een snelheid van 25 km/u. Geen van beide drijft de driewieler aan zonder trapondersteuning, en dat is het verschil waardoor een fiets met pedalen niet onder de typegoedkeuring van Verordening (EU) 168/2013 valt.
Kunnen we een kleinere batterij gebruiken om de kosten te drukken?
Meestal wel, mits de limieten van de controller zijn ingesteld op wat het accupakket daadwerkelijk kan leveren. De beperkende factor is de continue ontladingscapaciteit van het BMS ten opzichte van de piekbelasting van de controller, niet de energiecapaciteit van het accupakket. We zullen u laten weten wat de piekprestaties van het kleinere accupakket u kosten voordat u zich eraan verbindt. De momenteel beschikbare capaciteiten per platform staan vermeld in de configuratieopties op de website. KOEL En Vita productpagina's.
Als we de motor later vervangen, blijft de kalibratie dan behouden?
Nee. De huidige limieten, responsvorm en de tapsband zijn afgestemd op de specifieke kenmerken van een motor. Een motorwissel betekent daarom dat de kalibratie opnieuw moet worden uitgevoerd en de combinatie opnieuw moet worden gevalideerd. Dit is de belangrijkste reden waarom aanpassingen aan het aandrijfsysteem een langere doorlooptijd hebben dan cosmetische aanpassingen.
Hoeveel extra tijd kost kalibratie en validatie voor een project?
Het loopt parallel met de rest van de ontwikkeling in plaats van er sequentieel achteraan, dus in de meeste gevallen verlengt het het kritieke pad niet. Wanneer een component wordt geïntroduceerd die we nog niet eerder hebben gevalideerd, kan dit wel gebeuren – en dat vermelden we in de offertefase in plaats van in de testfase.
Welke normen zijn van toepassing op een driewielige EPAC?
De certificeringsomvang wordt per project vastgesteld in plaats van aangenomen, omdat de geharmoniseerde norm voor EPAC's is opgesteld rond tweewielige fietsen en een driewieler niet automatisch binnen de gestelde scope valt. We stemmen de toepasselijke normen en testprocedure af met de partner en de aangemelde instantie aan het begin van een project. Dit is belangrijk, omdat volgens de EU-wetgeving de partij die het product onder eigen merknaam op de markt brengt, de fabrikant is en de conformiteitsverklaring bezit. Onze rol is het leveren van het technische dossier en het bijbehorende testbewijs.
Welke documentatie ontvangen we?
Het configuratieverslag en het testbewijs voor die configuratie, als onderdeel van het technische dossier ter ondersteuning van de conformiteitsverklaring.
Verwant
- CHILL semi-liggende elektrische driewieler — specificatie- en configuratieopties
- Vita semi-ligfiets elektrische driewieler — het compacte platform
- Elektrische driewielers voor ouderen — pasvorm, toegankelijkheid en stabiliteit
- ODM- en private-labelproductie — hoe een geconfigureerde build werkt
- EU-nalevingsrichtlijn — normen, CE-markering en het technisch dossier
 Dutch
 English
 German
 Danish
 French
 Polish
 Portuguese
 Spanish