
Dos triciclos eléctricos, construidos con componentes casi idénticos (mismo motor, misma capacidad de batería, mismo tipo de sensor), pueden ofrecer una experiencia de conducción tan diferente que un distribuidor no los vendería. La diferencia no reside en los componentes, sino en cómo se configuraron para funcionar conjuntamente. En un triciclo semirreclinado diseñado para personas mayores, esa configuración determina si el vehículo es apto para el público al que está destinado.
Esta es la parte del sistema de propulsión que no se describe en la hoja de especificaciones. A continuación, se explica qué determina cómo un triciclo proporciona asistencia, los tres puntos donde la modificamos y qué información debe proporcionarnos un socio para que podamos adaptarla correctamente a su mercado.
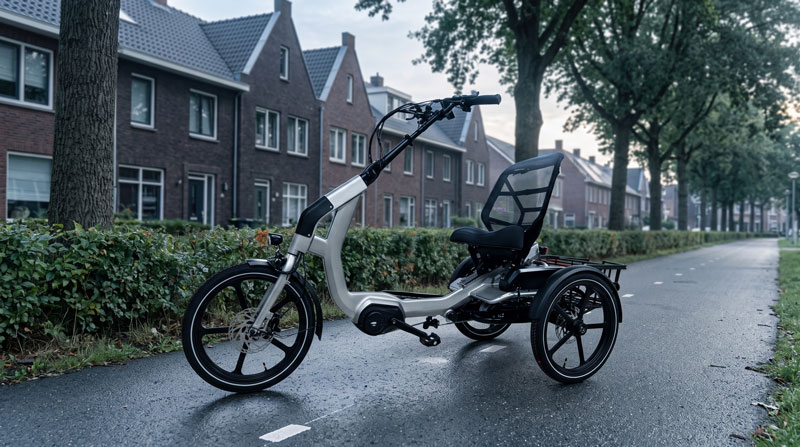
Por qué un triciclo semirreclinado representa un problema diferente al de una bicicleta eléctrica o una bicicleta de carga.
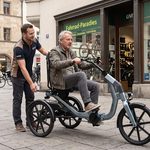
La mayoría de las publicaciones sobre sistemas de propulsión para bicicletas eléctricas parten de la base de que el ciclista puede mantenerse de pie sobre los pedales. En un triciclo semirreclinado, casi ninguna de estas suposiciones se cumple, y las consecuencias se reflejan directamente en cómo debe configurarse el sistema de propulsión.
El ciclista va sentado y reclinado, con la espalda apoyada y las piernas moviéndose hacia adelante en lugar de hacia abajo. No puede ponerse de pie, no puede desplazar el peso sobre las bielas ni usar su masa corporal para arrancar desde parado. La fuerza máxima de pedaleo disponible es una fracción de la que puede generar un ciclista erguido, y para el perfil de ciclista para el que están diseñados estos triciclos, es aún menor. Un sistema de transmisión calibrado en función de la fuerza de pedaleo que produce un ciclista en buena forma simplemente no le proporcionará la asistencia necesaria justo en el momento en que más la necesita.
Tres ruedas lo cambian todo. Una bicicleta se autocorrige: el ciclista se inclina y los pequeños errores se absorben gracias al equilibrio, sin esfuerzo consciente. Un triciclo no se inclina, por lo que las fuerzas en las curvas se transmiten a través de los neumáticos y el cuadro, y los movimientos de dirección a baja velocidad no se amortiguan automáticamente. Por lo tanto, la llegada repentina de par no se percibe como aceleración, sino como el movimiento del vehículo independientemente del ciclista; razón por la cual los primeros metros desde la posición de reposo son más importantes que la potencia máxima.
El vehículo también es más pesado y se utiliza con mayor frecuencia estando parado. Subir, bajar y cargar se realiza con el triciclo inmóvil, a menudo en una pendiente. Esto otorga gran importancia a características que parecen notas a pie de página en una hoja de especificaciones: un freno de estacionamiento que se mantiene activo durante el ascenso, un cambio de marchas interno que se puede realizar estando detenido para que el conductor nunca arranque con la marcha incorrecta, y una asistencia de marcha atrás para maniobrar en espacios demasiado estrechos para girar.
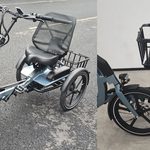
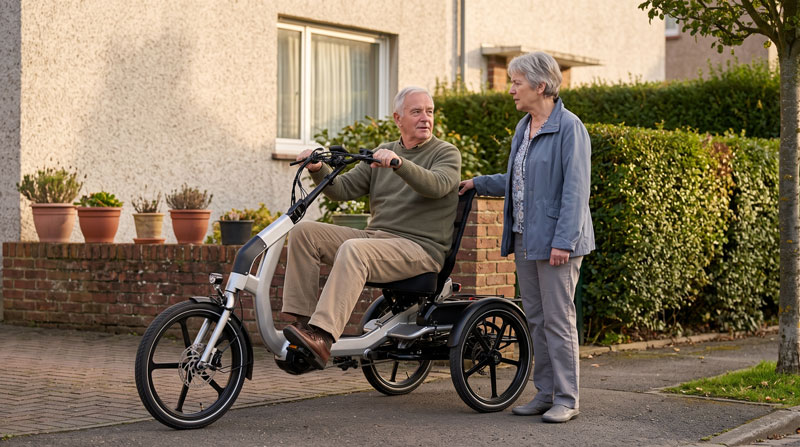
El ENFRIAR Está dimensionado en función de esas características, en lugar de adaptarse a ellas: un acceso bajo de 380 mm, una altura del asiento ajustable entre 580 y 707 mm, un ajuste del respaldo de 22°, un radio de giro de 1,6 m, un diferencial trasero que permite que las dos ruedas motrices giren a velocidades diferentes en las curvas y un buje interno de 8 velocidades que cambia de marcha en reposo. Estas cifras describen la geometría. La calibración del sistema de transmisión debe lograr que el vehículo se comporte de forma coherente con ellas.
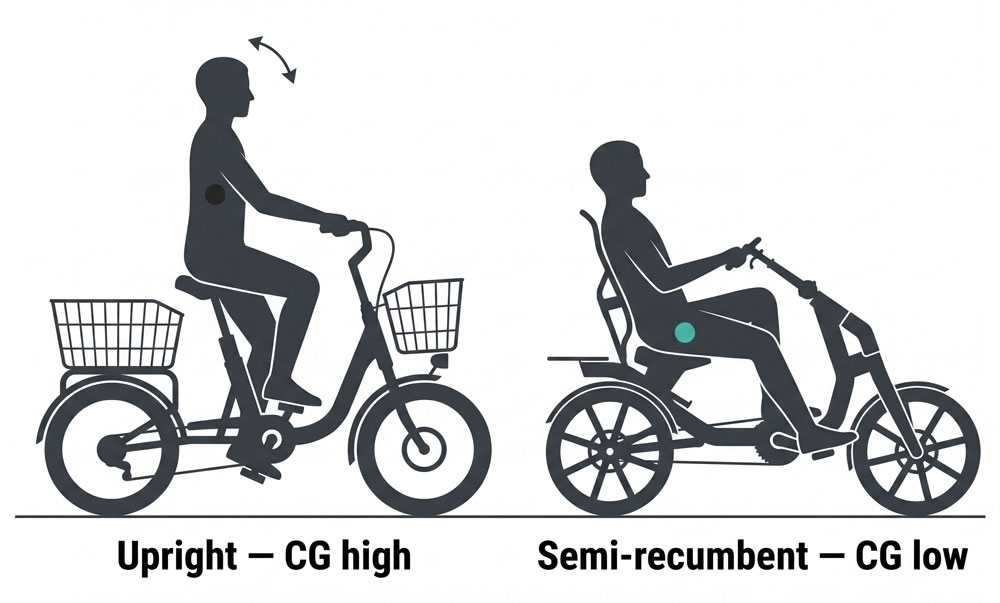
En contraste: en una bicicleta de carga, la calibración depende principalmente de la carga útil; el mismo problema de masa que en un triciclo, pero con un ciclista que puede ponerse de pie y compensar. En una bicicleta eléctrica convencional, el vehículo es lo suficientemente ligero como para que el ciclista absorba una curva de asistencia mal ajustada sin apenas notarlo. El triciclo semirreclinado es el caso donde la calibración tiene el menor margen de error.
¿Qué determina realmente la potencia del motor?
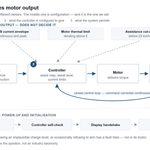
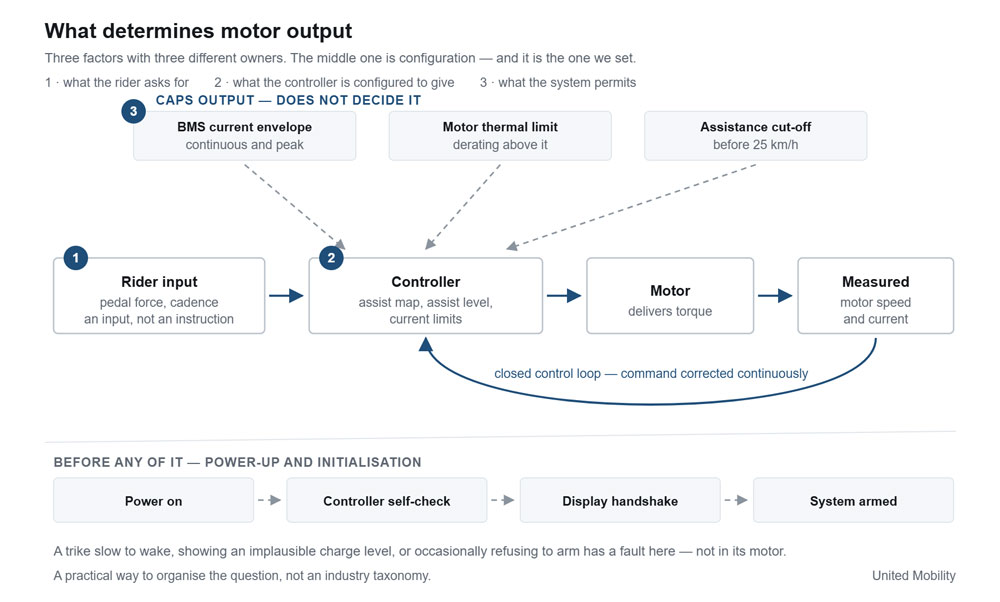
Es común describir un sistema de transmisión como una cadena: se pedalea, el sensor lo detecta, el controlador actúa y el motor gira. Esa es la ruta de la señal, y es unidireccional. Sin embargo, por sí sola, no explica el comportamiento del motor. Tres factores determinan lo que hace el motor en cada momento.
Lo que pide el ciclista. El sensor de par motor informa sobre la fuerza aplicada al pedalear. La cadencia y la velocidad de la rueda también se informan simultáneamente. En conjunto, estos datos constituyen una entrada, no una instrucción.
Lo que el controlador está configurado para proporcionar. El controlador interpreta esa entrada comparándola con un mapa de asistencia, el nivel de asistencia seleccionado, la velocidad del vehículo y sus propios límites de corriente, y ordena una corriente al motor. La velocidad y la corriente del motor se retroalimentan y la orden se corrige continuamente; esta parte constituye un verdadero bucle de control cerrado, y en la mayoría de los sistemas, un bucle anidado, con un bucle de corriente interno rápido dentro de un bucle de par o velocidad más lento. La forma del mapa y el comportamiento de ese bucle dependen de la configuración, no del hardware.
Lo que el sistema tiene permitido entregar. Por encima del bucle de control se sitúa una jerarquía de límites: el margen de corriente que permite el sistema de gestión de la batería, el límite térmico del motor y el límite de seguridad. Ninguno de estos límites determina la potencia de salida; simplemente la limitan.
Antes de todo eso, el sistema debe arrancar. Al pulsar el botón de encendido, se activa el controlador, que realiza su autocomprobación y establece comunicación con la pantalla antes de que el sistema se active y muestre el nivel de carga y el modo de funcionamiento. En un sistema basado en CAN, este intercambio es una auténtica comunicación entre nodos. Es importante tenerlo en cuenta por una razón práctica: un triciclo que tarda en activarse, muestra un nivel de carga inverosímil o se niega a activarse ocasionalmente tiene un fallo en la inicialización o la comunicación, no en el motor; y ese es un diagnóstico mucho más económico para la red de servicio técnico.
Esta estructura no es una taxonomía del sector. Es una forma útil de organizar la cuestión, ya que cada uno de los tres elementos tiene un responsable distinto: el primero es el conductor, el tercero está determinado en gran medida por los componentes y la normativa, y el segundo —el del medio— nos pertenece. Todo lo que sigue pertenece al elemento del medio.
Punto de calibración uno: el mapa de asistencia
Un sensor de par mide la fuerza aplicada al pedal y nada más. La primera y más evidente decisión de configuración que toma el controlador con esa medición es que, además, el mismo sensor admite mapas con características completamente diferentes.
Dos mapas del mismo sensor
A mapa referenciado a la velocidad Cada nivel de asistencia se considera una velocidad objetivo. Un pedaleo ligero es suficiente para alcanzarla, por lo que la potencia de salida es alta en relación con la fuerza aplicada por el ciclista en la parte inferior del rango y se mantiene constante. Un ciclista con poca fuerza en las piernas conserva el movimiento y el ritmo del ciclismo sin necesidad de tener la fuerza para generarlo.
A mapa proporcional a la fuerza La salida de la fuerza de pedaleo se ajusta a lo largo de todo el rango. Si se pedalea con más fuerza, se obtiene mayor potencia; si se afloja, disminuye. El ciclista mantiene el control sobre la cantidad de esfuerzo que realiza, y el triciclo amplifica dicho esfuerzo en lugar de sustituirlo.
Ambas opciones pueden seleccionarse desde la pantalla del mismo vehículo. La denominación que se les da en pantalla es una decisión del proyecto: los socios que venden bajo su propia marca generalmente les asignan nombres que se adaptan a su mercado, en lugar de adoptar los nuestros.
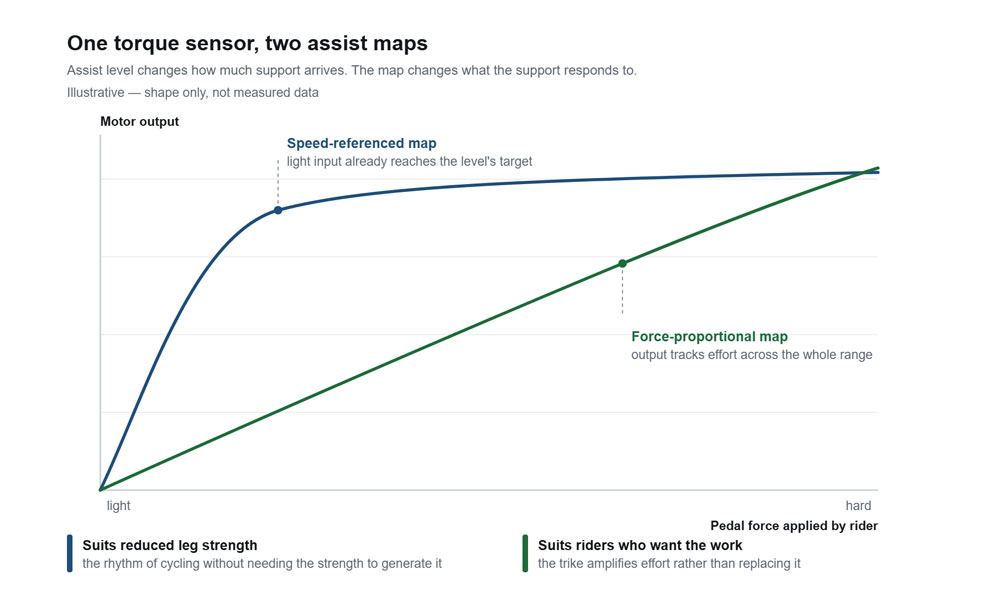
Vale la pena hacer una distinción porque las hojas de especificaciones suelen confundirla. Cambios en el nivel de asistencia cuánto Llega el apoyo. El mapa cambia. a qué responde el soporte. Ambos son independientes: un ciclista que utiliza un mapa basado en la velocidad en el nivel 5 y un mapa proporcional a la fuerza en el nivel 1 está experimentando dos cosas que casi no tienen nada en común, y un distribuidor que muestra solo una de ellas está mostrando la mitad del producto.
Ninguno de los mapas cambia el carácter legal del vehículo. En ambos, el motor no proporciona nada cuando el ciclista deja de pedalear, y la asistencia se reduce progresivamente y se corta antes de los 25 km/h, condiciones bajo las cuales una bicicleta con asistencia al pedaleo queda fuera de la homologación como EPAC según Reglamento (UE) 168/2013. Ninguno de los dos es un acelerador. Tampoco deben confundirse con la función de arranque o de asistencia al caminar que permite la norma armonizada EPAC hasta 6 km/h sin pedalear, una función deliberadamente limitada para desplazar el triciclo, no para conducirlo.
¿Cuánto vale eso comercialmente?
La ingeniería empleada aquí no es nada del otro mundo. La detección de par motor está ampliamente disponible, y los mapas de asistencia configurables son una función del controlador, no una invención. Lo que sí es valioso es la combinación específica de dos mapas con el público objetivo al que se dirige un triciclo semirreclinado.
Los hogares de este segmento suelen tener dos usuarios con capacidades físicas muy diferentes, un patrón familiar para quienes venden productos de movilidad o cuidado para personas mayores, donde una pareja compra un triciclo. Un solo vehículo que cubra ambos casos elimina la necesidad de tener en stock o mostrar dos configuraciones para un mismo hogar, y amplía las posibilidades de demostración de un solo modelo en la sala de exposición.
También cambia la conversación sobre devoluciones. Un triciclo que es demasiado ágil para un conductor y demasiado pasivo para el otro tiende a ser devuelto. Uno que se puede ajustar de ambas maneras, ya sea en el taller o al momento de la entrega, no lo es.
Segundo punto de calibración: la aproximación al límite de velocidad asistido.
Una queja frecuente en los triciclos eléctricos es una sensación de aceleración o pulsación repentina cuando el vehículo se acerca al límite de su autonomía asistida. Se trata de un error de calibración, no de una avería.
La asistencia debe reducirse progresivamente y desconectarse antes de los 25 km/h; ese es el requisito, y cualquier producto que cumpla con él lo hace. La diferencia radica en dónde comienza la reducción y cómo se desarrolla. Cuando la reducción es estrecha y pronunciada, y cuando el controlador presenta poca o ninguna histéresis alrededor del umbral, el sistema se comporta como un interruptor: la asistencia disminuye, el triciclo desacelera, vuelve al rango asistido, la asistencia se restablece y el ciclo se repite. El conductor experimenta una aceleración y una desaceleración repetitivas. En un triciclo cargado, con un conductor reclinado que no puede absorberla con brazos y piernas, esta sensación es lo suficientemente pronunciada como para ser un motivo para no comprarlo.
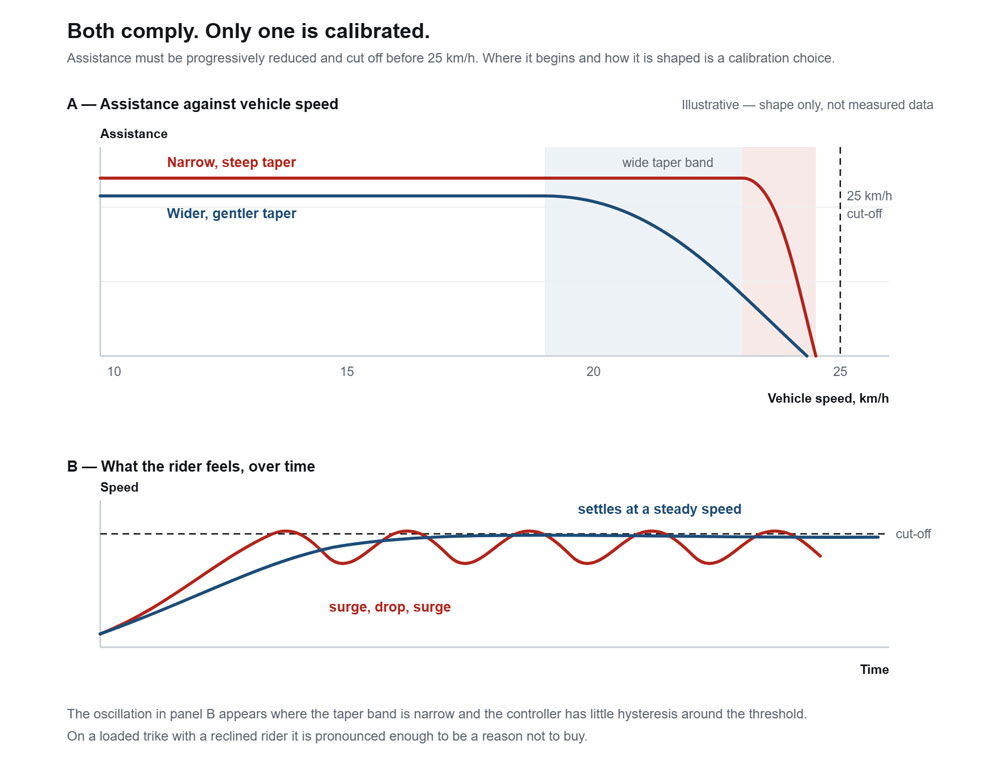
La solución consiste en una banda de transición más amplia con una pendiente más suave e histéresis controlada, de modo que el sistema atraviesa una transición en lugar de oscilar en un límite. El controlador y la pantalla se mueven juntos a través de esa banda y el triciclo se estabiliza a una velocidad constante en lugar de oscilar alrededor de una. Ninguna configuración es más compatible que la otra. Una simplemente está calibrada y la otra cumple con la normativa.
El mismo conjunto de datos abarca el tiempo de funcionamiento óptimo del motor. Cada motor tiene una banda de eficiencia óptima: una región de velocidad y carga en la que convierte la corriente en par motor de forma más eficaz y genera la menor cantidad de calor residual. Fuera de esta banda, la misma corriente proporciona una menor potencia útil y un mayor aumento de temperatura. Si el funcionamiento prolongado en esta zona, se produce una reducción de potencia por sobrecalentamiento. En ese momento, el controlador reduce la potencia para proteger el motor y el ciclista experimenta una pérdida de asistencia a mitad de una subida larga. Ajustar los límites de corriente y la respuesta del controlador a la banda de eficiencia de un motor en particular es lo que permite una potencia constante durante todo el recorrido, en lugar de una potencia elevada durante el primer kilómetro.
Tres implicaciones para quien especifique una configuración. Es específica para cada motor, por lo que se modifica cada vez que se cambia el motor. No se puede obtener de una hoja de especificaciones, ya que la potencia nominal no indica nada sobre su rendimiento. Y es precisamente ahí donde dos triciclos con la misma lista de componentes terminan pareciendo productos diferentes.
Punto de calibración tres: hacer coincidir el controlador con lo que permite el paquete.
El sistema de gestión de la batería (BMS) suele describirse como un dispositivo de seguridad. Si bien esta descripción es correcta, resulta incompleta y, a menudo, exagera las funciones del BMS.
Un sistema de gestión de baterías (BMS) define un rango de funcionamiento. Establece la corriente de descarga continua y máxima que permite la batería, monitoriza los voltajes y temperaturas de cada celda, mantiene el equilibrio entre las celdas para que la batería envejezca uniformemente en lugar de verse limitada por la celda más débil, e interviene —limitando la corriente o abriendo el circuito— cuando se alcanza un límite. Dentro de ese rango, no determina la salida. El controlador lo hace, según el mapa de asistencia y la información del usuario. El BMS establece el límite superior; el controlador opera por debajo de él.
Esa distinción tiene una consecuencia práctica: la falla evitable más común en una configuración. Si la demanda máxima del controlador excede la capacidad continua del sistema de gestión de baterías (BMS), el sistema se desconectará bajo carga sostenida. Las condiciones de activación son precisamente las que importan en un triciclo: arrancar con carga completa o mantener la potencia durante una pendiente pronunciada. Una configuración puede superar todas las pruebas de banco y aun así fallar en una cuesta real, porque nunca se compararon esos dos valores.
La misma lógica rige la combinación de una batería compacta con un motor potente. Es una opción válida, con buenas razones para elegirla: peso, coste, tamaño o un mercado donde las expectativas de autonomía son modestas. La clave está en ajustar los límites del controlador a la potencia real de la batería, en lugar de a la potencia teórica del motor. La contrapartida es que el rendimiento máximo lo define la batería, no el motor. Una batería más pequeña con límites correctamente ajustados es un ejemplo de ingeniería sólida. Una batería más pequeña conectada a un controlador configurado para una más grande es un riesgo de siniestro total.
Sistema de gestión de baterías (BMS) por hardware o por software
Esta elección afecta a lo que una red de servicios puede ver y a lo que necesitará un equipo de cumplimiento normativo.
Un sistema de gestión de baterías (BMS) basado en hardware proporciona protección analógica (sobretensión, subtensión, sobrecorriente, cortocircuito) sin comunicación entre dispositivos. El estado de carga se deduce del voltaje, que disminuye bajo carga, por lo que la pantalla muestra un valor bajo durante una subida y se recupera posteriormente. Su límite de corriente es un punto de activación fijo: al superarlo, se activa y el ciclista sufre una parada sin explicación. Es robusto, económico y poco transparente.
Un sistema de gestión de baterías (BMS) basado en software controla un microcontrolador, contabiliza la entrada y salida de carga e informa mediante un protocolo de comunicación. El estado de carga es notablemente más preciso, ya que se calcula en lugar de estimarse. Las condiciones de fallo se muestran en la pantalla como códigos identificables, en lugar de un corte inexplicable. Además, gracias a su capacidad de comunicación, la corriente de descarga permitida se puede proporcionar al controlador como un valor que varía con la temperatura de la celda y el estado de carga, en lugar de ser un límite fijo. Esto significa que el sistema de accionamiento se degrada gradualmente en los límites en lugar de dispararse.
Esa capacidad de generar informes se está convirtiendo en una cuestión de adquisición más que en una preferencia técnica. Reglamento (UE) 2023/1542 Introduce la obligación de utilizar un pasaporte de baterías para vehículos ligeros de transporte a partir de febrero de 2027. Los datos que requiere dicho pasaporte (historial de ciclos, estado de salud, identificación del paquete) son datos que un sistema de gestión de baterías (BMS) por software ya mantiene, pero que un BMS por hardware no. Cualquier programa que prevea seguir vendiendo en la UE en 2027 debería especificarlo ahora en base a esto. El aspecto de aprovisionamiento y ciclo de vida se trata por separado en nuestro documento. guía de estrategia de baterías.
¿Qué abarca la validación?
Una calibración no validada es una opinión. Parte de la respuesta se define externamente, lo cual resulta útil porque proporciona un punto de partida objetivo en lugar de uno interno.
En Europa, las pruebas de tipo según la norma armonizada EPAC verifican que la potencia nominal continua máxima se mide y documenta en lugar de afirmarse, que la asistencia se reduce progresivamente y se corta antes de los 25 km/h en lugar de conmutarse, que la asistencia de arranque sin pedaleo se limita a 6 km/h, que el motor no puede arrancar involuntariamente y que el circuito eléctrico, el cableado, la protección y el aumento de temperatura se comportan correctamente bajo carga. Los paquetes de baterías se tratan por separado, con seguridad del paquete según EN 50604-1 y pruebas de transporte según UN 38.3. Para programas que ingresan a Norteamérica, UL 2849 Adopta un punto de vista notablemente similar al nuestro: evalúa el sistema de propulsión, la batería y el cargador como un sistema integrado, en lugar de certificar los componentes de forma aislada.
Por encima de ese piso se encuentran las comprobaciones que ninguna norma describe, porque se refieren al comportamiento del triciclo más que a su seguridad. Cómo arranca desde parado con carga completa. Si la asistencia se mantiene durante una subida prolongada o se reduce prematuramente. Cómo se siente la transición a través de la banda cónica, más que simplemente dónde ocurre. Si la carga mostrada refleja la realidad bajo carga. Y qué sucede en los límites: carga completa, carga baja, clima frío.
Ambas condiciones deben cumplirse para que se apruebe una muestra. La norma establece que un triciclo es seguro y legal, pero no garantiza que alguien quiera usarlo. La configuración y la evidencia que la respalda forman parte del expediente técnico que sustenta la Declaración de Conformidad.
No todo se soluciona con la calibración, y conviene aclararlo. Cuando un paquete compacto limita la potencia máxima, la calibración gestiona esa limitación en lugar de eliminarla. Cuando un motor se encuentra al límite de su eficiencia para el terreno en un mercado determinado, la solución es un motor diferente, no una curva de rendimiento distinta. Parte del trabajo consiste en comunicar a un socio cuándo las especificaciones solicitadas no cumplen con sus expectativas.
Esto es lo que significa cuando especificas una compilación
Dado que los tres puntos de calibración son específicos para cada combinación, no publicamos un único valor de capacidad de ascenso ni de tiempo de respuesta para una plataforma configurable. Cualquier cifra publicada sería válida para una configuración, pero engañosa para las demás. En su lugar, calculamos las cifras para una configuración específica durante el proceso de cotización.
Lo que necesitamos para hacer eso es más específico de lo que parece: el perfil del terreno del mercado objetivo, el perfil del ciclista al que se le vende, la carga que se espera que transporte el vehículo y el precio objetivo. Esos cuatro datos determinan el motor, el tamaño de la batería, los límites del controlador y los mapas de asistencia. Todo lo demás es nuestro trabajo, y Cómo funciona una compilación configurada desde el resumen hasta la producción en serie. Describe las etapas por las que pasa.
Preguntas frecuentes
¿El mapa de asistencia lo puede seleccionar el piloto o viene preconfigurado de fábrica?
Se puede seleccionar desde la pantalla. Esa es la ventaja de ofrecer dos mapas en un solo vehículo en lugar de dos. Cuando una aplicación requiere un comportamiento predecible para muchos usuarios diferentes (flotas de alquiler, sistemas compartidos, centros de atención), conviene plantearse la configuración en la fase inicial, ya que se trata de una decisión de especificación y no de algo que se pueda modificar posteriormente.
¿Afecta el cambio de mapa al estado de EPAC?
No. Ambos son de pedaleo asistido: el motor no proporciona asistencia cuando el ciclista deja de pedalear, y la asistencia se reduce progresivamente hasta desaparecer antes de los 25 km/h en ambos casos. Ninguno impulsa el triciclo sin la acción de los pedales, lo que constituye la diferencia que impide que un triciclo a pedales obtenga la homologación según el Reglamento (UE) 168/2013.
¿Podemos usar una batería más pequeña para reducir costes?
Por lo general, sí, siempre que los límites del controlador estén configurados según lo que el paquete realmente pueda suministrar. La restricción vinculante es la clasificación de descarga continua del BMS frente a la demanda máxima del controlador, no la capacidad energética del paquete. Le informaremos sobre el costo del rendimiento máximo del paquete más pequeño antes de que se comprometa con él. Las capacidades actualmente disponibles en cada plataforma se enumeran en las opciones de configuración en el ENFRIAR y Vita páginas de productos.
Si cambiamos el motor más adelante, ¿se mantendrá la calibración?
No. Los límites de corriente, la forma de respuesta y la banda cónica se ajustan a las características específicas de cada motor, por lo que un cambio de motor implica recalibrar y revalidar la combinación. Esta es la razón principal por la que los cambios en el sistema de accionamiento requieren plazos de entrega más largos que los cambios estéticos.
¿Cuánto tiempo adicional requiere la calibración y la validación de un proyecto?
Se ejecuta en paralelo con el resto del desarrollo, en lugar de secuencialmente después, por lo que en la mayoría de los casos no extiende la ruta crítica. Cuando se introduce un componente que no hemos validado previamente, sí puede hacerlo, y lo indicamos en la cotización, no en la etapa de muestra.
¿Qué normas se aplican a un EPAC de tres ruedas?
El alcance de la certificación se confirma para cada proyecto, en lugar de darse por sentado, ya que la norma armonizada para bicicletas eléctricas de ruedas (EPAC) se basa en bicicletas de dos ruedas y una bicicleta de tres ruedas no se incluye automáticamente en su ámbito de aplicación. Acordamos las normas aplicables y la ruta de ensayo con el socio y el organismo notificado al inicio del proyecto, lo cual es importante porque, según la legislación de la UE, la parte que comercializa el producto bajo su propia marca es el fabricante y posee la Declaración de Conformidad. Nuestra función es proporcionar el expediente técnico y la evidencia de ensayo que lo respalda.
¿Qué documentación recibimos?
El registro de configuración y la evidencia de prueba para esa configuración, como parte del archivo técnico que respalda la Declaración de Conformidad.
Relacionado
- Triciclo eléctrico semirreclinado CHILL — opciones de especificación y configuración
- Triciclo eléctrico semirreclinado Vita — la plataforma compacta
- Triciclos eléctricos para personas mayores — ajuste, acceso y estabilidad
- Fabricación ODM y de marca propia — cómo se ejecuta una compilación configurada
- Guía de cumplimiento de la UE — normas, marcado CE y expediente técnico
 Spanish
 English
 German
 Dutch
 Danish
 French
 Polish
 Portuguese