
Zwei elektrische Dreiräder können aus nahezu identischen Bauteilen – gleiche Motorleistung, gleiche Akkukapazität, gleicher Sensortyp – gebaut werden und sich dennoch so unterschiedlich fahren, dass ein Händler eines davon nicht ins Sortiment aufnehmen würde. Der Unterschied liegt nicht in den Komponenten selbst, sondern in deren Zusammenspiel. Bei einem für ältere Fahrer konzipierten Liegedreirad entscheidet diese Konfiguration darüber, ob das Fahrzeug überhaupt für die vorgesehene Zielgruppe nutzbar ist.
Dies ist der Teil des Antriebssystems, der in keinem Datenblatt beschrieben wird. Im Folgenden erfahren Sie, was die Unterstützung eines Trikes tatsächlich bestimmt, an welchen drei Stellen wir Anpassungen vornehmen und welche Informationen uns ein Partner benötigt, um das Trike optimal an seinen Markt anzupassen.
Warum ein Liegedreirad ein anderes Problem darstellt als ein E-Bike oder ein Lastenrad
Die meisten Veröffentlichungen zu E-Bike-Antriebssystemen gehen von einem Fahrer aus, der im Stehen in die Pedale treten kann. Bei einem Liegedreirad trifft diese Annahme jedoch kaum zu, was sich unmittelbar auf die Auslegung des Antriebssystems auswirkt.
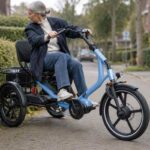
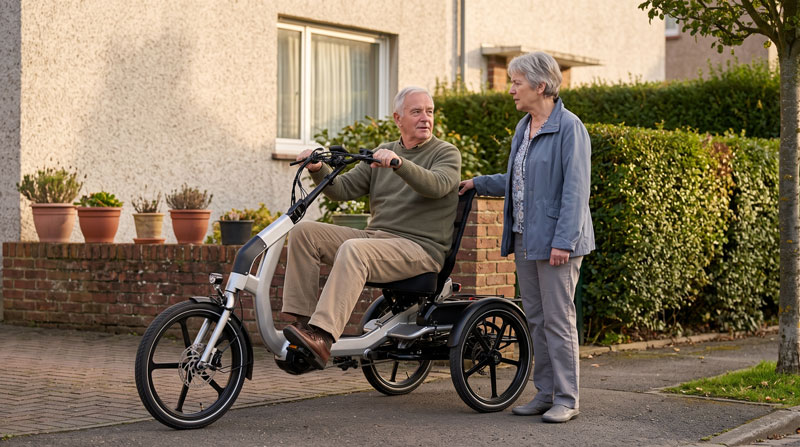
Der Fahrer sitzt zurückgelehnt, der Rücken ist gestützt und die Beine bewegen sich nach vorn statt nach unten. Er kann weder stehen, noch sein Gewicht auf die Kurbeln verlagern oder sein Körpergewicht zum Anfahren nutzen. Die maximal verfügbare Pedalkraft beträgt nur einen Bruchteil dessen, was ein aufrecht sitzender Radfahrer erzeugen kann, und für das Fahrerprofil, für das diese Trikes konzipiert sind, ist sie noch geringer. Ein Antriebssystem, das auf die Pedalkräfte eines trainierten Radfahrers abgestimmt ist, bietet diesem Fahrer genau dann zu wenig Unterstützung, wenn er sie benötigt.
Drei Räder verändern alles. Ein Fahrrad korrigiert sich selbst: Der Fahrer lehnt sich in die Kurve, und kleine Fehler werden durch das Gleichgewicht ohne bewusste Anstrengung ausgeglichen. Ein Dreirad hingegen neigt sich nicht, daher werden die Kurvenkräfte über Reifen und Rahmen übertragen, und Lenkbewegungen bei niedrigen Geschwindigkeiten werden nicht automatisch gedämpft. Ein plötzliches Drehmoment wird daher nicht als Beschleunigung wahrgenommen, sondern als Bewegung des Fahrzeugs unabhängig vom Fahrer – weshalb die ersten Meter aus dem Stand hier viel wichtiger sind als die maximale Leistung.
Das Fahrzeug ist zudem schwerer und wird häufiger im Stand gefahren. Auf- und Absteigen sowie das Beladen erfolgen im Stillstand, oft an einem Hang. Dadurch gewinnen Funktionen, die auf den ersten Blick wie Fußnoten in einem Datenblatt wirken, an Bedeutung: eine Feststellbremse, die beim Auf- und Absteigen hält, eine im Stand schaltbare Innenübersetzung, damit der Fahrer nie im falschen Gang anfahren muss, und eine Rückwärtsganghilfe zum Manövrieren auf engstem Raum.
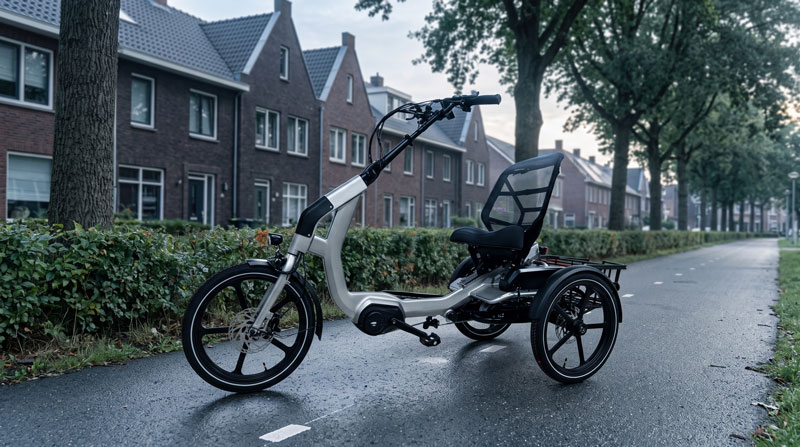
Der KÜHLEN Die Dimensionierung basiert auf diesen Gegebenheiten und wurde nicht an sie angepasst – 380 mm Einstiegshöhe, eine zwischen 580 und 707 mm verstellbare Sitzhöhe, 22° Rückenlehnenverstellung, ein Wendekreis von 1,6 m, ein Hinterachsdifferenzial, damit die beiden angetriebenen Räder in Kurven mit unterschiedlichen Geschwindigkeiten drehen können, und eine interne 8-Gang-Nabenschaltung, die im Stillstand schaltet. Diese Werte beschreiben die Geometrie. Die Kalibrierung des Antriebssystems muss dafür sorgen, dass sich das Fahrzeug entsprechend diesen Werten konsistent verhält.
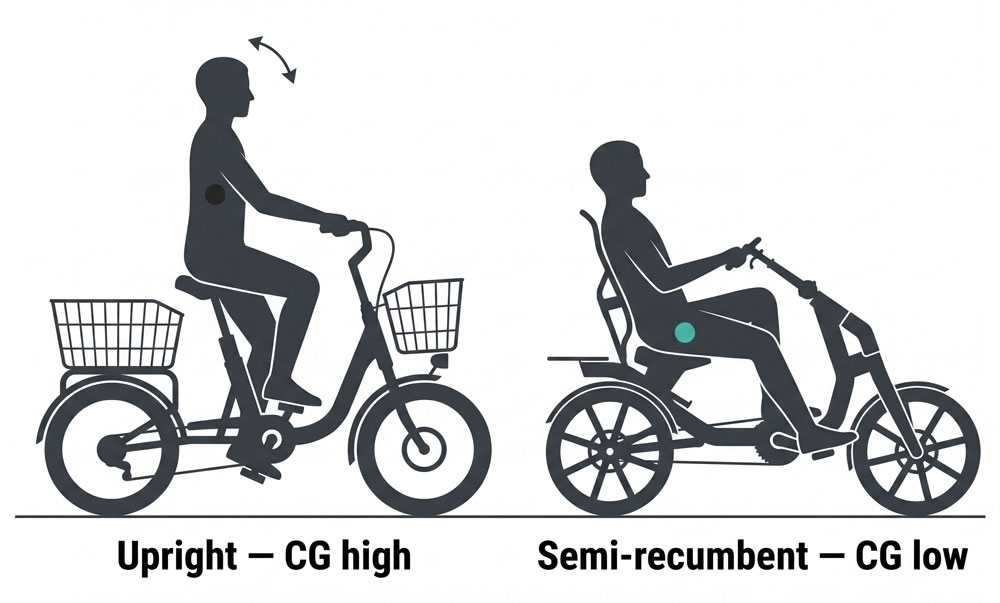
Im Gegensatz dazu: Bei einem Lastenrad wird die Kalibrierung maßgeblich von der Zuladung bestimmt – das gleiche Massenproblem wie bei einem Dreirad, nur dass der Fahrer im Stehen dies ausgleichen kann. Bei einem herkömmlichen E-Bike ist das Fahrzeug so leicht, dass der Fahrer eine nicht optimal abgestimmte Unterstützungskurve kaum bemerkt. Beim Liegedreirad ist der Spielraum für Kalibrierungsfehler am geringsten.
Was bestimmt tatsächlich die Motorleistung?
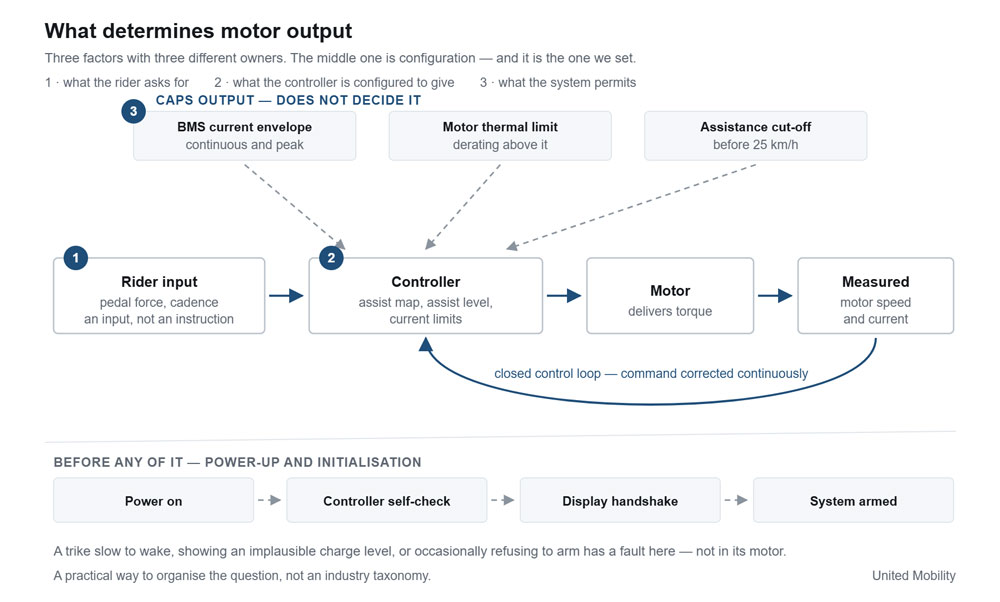
Man beschreibt ein Antriebssystem oft als Kette: Man tritt in die Pedale, der Sensor erfasst das Signal, die Steuerung reagiert, der Motor dreht sich. Das ist der Signalweg, und er ist unidirektional. Allein daraus lässt sich das Verhalten nicht erklären. Drei Faktoren bestimmen, was der Motor in jedem Moment tatsächlich tut.
Was der Fahrer wünscht. Der Drehmomentsensor misst die Pedalkraft. Trittfrequenz und Radgeschwindigkeit werden parallel dazu erfasst. Diese Daten stellen zusammen eine Eingangsgröße, aber keine Anweisung dar.
Was der Controller laut Konfiguration ausgeben soll. Der Controller wertet die Eingangsdaten anhand einer Kennlinie, der gewählten Unterstützungsstufe, der Fahrzeuggeschwindigkeit und seiner eigenen Stromgrenzen aus und steuert den Motorstrom. Motordrehzahl und Stromstärke werden zurückgemeldet und der Steuerbefehl kontinuierlich korrigiert – dieser Teil bildet einen echten geschlossenen Regelkreis, in den meisten Systemen sogar einen verschachtelten, mit einer schnellen inneren Stromregelung innerhalb einer langsameren Drehmoment- oder Drehzahlregelung. Die Form der Kennlinie und das Verhalten dieses Regelkreises sind Konfigurationseigenschaften, keine Hardware-Vorgaben.
Was das System liefern darf. Über dem Regelkreis befindet sich eine Hierarchie von Obergrenzen: der vom Batteriemanagementsystem zugelassene Strombereich, die thermische Belastungsgrenze des Motors und die gesetzlich vorgeschriebene Abschaltgrenze. Keine dieser Grenzen bestimmt die Leistung, sondern begrenzt sie lediglich.
Zuvor muss das System starten. Durch Drücken des Ein-/Ausschalters wird der Controller aktiviert, der seinen Selbsttest durchführt und die Kommunikation mit dem Display herstellt, bevor sich das System aktiviert und Ladestand sowie Betriebsmodus meldet. Bei einem CAN-basierten System handelt es sich dabei um einen echten Bus-Handshake zwischen den Knoten. Dies ist aus einem praktischen Grund wichtig: Ein Trike, das nur langsam aufwacht, einen unrealistischen Ladestand anzeigt oder sich gelegentlich nicht aktivieren lässt, hat einen Fehler in der Initialisierung oder Kommunikation, nicht im Motor – und das ist eine deutlich kostengünstigere Diagnose für ein Servicenetzwerk.
Diese Einteilung stellt keine Branchenklassifizierung dar. Sie dient lediglich der Strukturierung der Fragestellung, da jeder der drei Bereiche einer anderen Zuständigkeit unterliegt: Der erste ist der Fahrer, der dritte ist weitgehend durch die Komponenten und das Gesetz vorgegeben, und der zweite – der mittlere – gehört uns. Alles darunter fällt unter den mittleren Bereich.
Kalibrierungspunkt eins: die Hilfskarte
Ein Drehmomentsensor misst ausschließlich die Pedalkraft. Wie der Controller diese Messung auswertet, ist die erste und sichtbarste Konfigurationsentscheidung, und derselbe Sensor unterstützt Kennfelder mit völlig unterschiedlichen Eigenschaften.
Zwei Karten vom selben Sensor
A geschwindigkeitsbezogene Karte Jede Unterstützungsstufe wird als Zielgeschwindigkeit betrachtet. Leichtes Treten genügt, um diese zu erreichen, daher ist die Unterstützung im Verhältnis zum Kraftaufwand des Fahrers im unteren Bereich hoch und wird dann beibehalten. Ein Fahrer mit eingeschränkter Beinkraft kann so die Bewegung und den Rhythmus des Radfahrens beibehalten, ohne die Kraft dafür aufbringen zu müssen.
A Kraftproportionalkarte Die Kraftübertragung erfolgt über den gesamten Pedalweg. Je stärker man in die Pedale tritt, desto mehr Kraft wird übertragen; je weniger man tritt, desto weniger. Der Fahrer behält die Kontrolle über seinen Kraftaufwand, und das Trike verstärkt die Anstrengung, anstatt sie zu ersetzen.
Beide können über das Display desselben Fahrzeugs ausgewählt werden. Die Bezeichnung auf dem Bildschirm ist eine Projektentscheidung – Partner, die unter ihrer eigenen Marke verkaufen, benennen sie in der Regel so, dass sie zu ihrem eigenen Markt passen, anstatt unsere zu übernehmen.
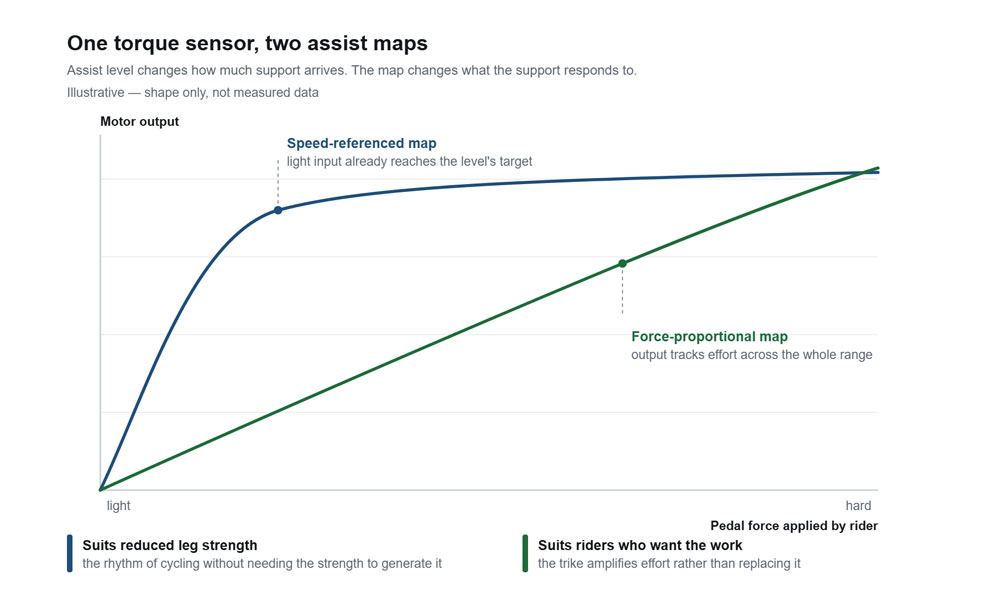
Eine Unterscheidung ist wichtig, da sie in technischen Datenblättern oft verwischt wird. Änderungen des Unterstützungsniveaus wie viel Unterstützung trifft ein. Die Karte ändert sich. worauf die Unterstützung reagiert. Die beiden sind unabhängig: Ein Fahrer auf einer geschwindigkeitsbezogenen Karte der Stufe 5 und einer kraftproportionalen Karte der Stufe 1 erlebt zwei Dinge, die fast nichts gemeinsam haben, und ein Händler, der nur eines davon demonstriert, zeigt nur die Hälfte des Produkts.
Keine der beiden Karten ändert den rechtlichen Charakter des Fahrzeugs. In beiden Fällen liefert der Motor keine Unterstützung, sobald der Fahrer aufhört zu treten, und die Unterstützung wird schrittweise reduziert und vor 25 km/h abgeschaltet – die Bedingungen, unter denen ein Pedelec gemäß EPAC nicht als solches zugelassen ist. Verordnung (EU) 168/2013. Es handelt sich dabei auch nicht um einen Gashebel. Beides sollte nicht mit der Anfahr- oder Schiebehilfe verwechselt werden, die der harmonisierte EPAC-Standard bis zu 6 km/h ohne Treten erlaubt. Diese Funktion ist bewusst eingeschränkt und dient eher dem Bewegen des Dreirads als dem Fahren.
Was das kommerziell wert ist
Die hier verwendete Technik ist nicht außergewöhnlich. Drehmomentsensoren sind weit verbreitet, und konfigurierbare Unterstützungskennfelder gehören zur Standardausstattung eines Steuergeräts und sind keine Erfindung. Wertvoll ist jedoch die spezifische Abstimmung zweier Kennfelder auf die Zielgruppe, für die ein Liegedreirad tatsächlich verkauft wird.
In Haushalten dieses Segments leben häufig zwei Personen mit deutlich unterschiedlicher körperlicher Leistungsfähigkeit – ein bekanntes Muster für alle, die im Bereich der Seniorenmobilität oder -pflege tätig sind, wo Dreiräder von oder für Paare gekauft werden. Ein einziges Fahrzeug, das beide Fälle abdeckt, macht es überflüssig, zwei Konfigurationen für einen Haushalt vorrätig zu halten oder vorzuführen, und erweitert die Möglichkeiten, die ein einzelnes Vorführfahrzeug im Ausstellungsraum bieten kann.
Das verändert auch die Rückfahrsituation. Ein Trike, das für einen Fahrer zu agil und für den anderen zu passiv ist, kommt tendenziell zurück. Eines, das sich im Geschäft bei der Übergabe optimal einstellen lässt, hingegen nicht.
Kalibrierungspunkt zwei: die Annäherung an die unterstützte Geschwindigkeitsbegrenzung
Eine häufige Beschwerde bei Elektrodreirädern ist ein ruckartiges oder pulsierendes Fahrgefühl, wenn sich das Fahrzeug dem oberen Ende seiner unterstützten Reichweite nähert. Dies ist ein Kalibrierungsartefakt, kein Fehler.
Die Unterstützung muss schrittweise reduziert und vor Erreichen von 25 km/h abgeschaltet werden; das ist die Vorgabe, und jedes konforme Produkt erfüllt diese Anforderung. Der Unterschied liegt im Beginn und der Form der Reduzierung. Bei einer schmalen und steilen Reduzierung und geringer oder keiner Hysterese des Reglers um den Schwellenwert herum verhält sich das System wie ein Schalter: Die Unterstützung sinkt, das Trike bremst ab, erreicht wieder den Unterstützungsbereich, die Unterstützung steigt wieder an, und der Zyklus wiederholt sich. Der Fahrer spürt ein wiederholtes Ruckeln und Absacken. Bei einem beladenen Trike und einem zurückgelehnten Fahrer, der dies nicht mit Armen und Beinen abfedern kann, ist dies so deutlich spürbar, dass es ein Kaufgrund sein kann.
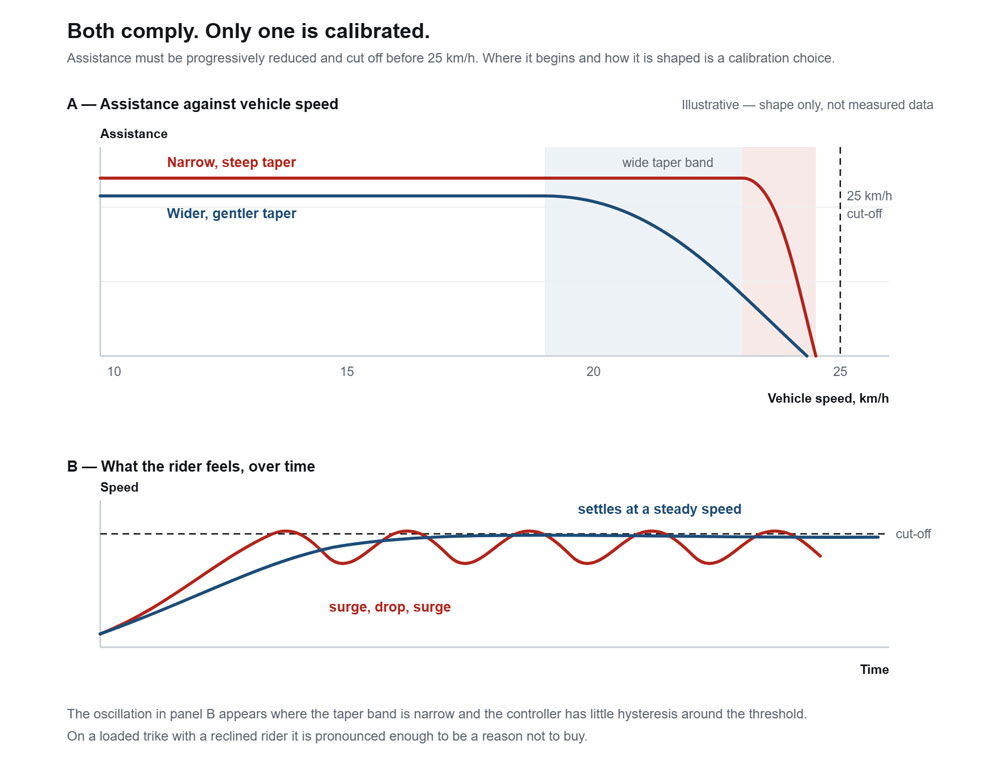
Die Lösung besteht in einem breiteren Kennfeld mit sanfterer Steigung und gezielter Hysterese, sodass das System einen Übergang durchläuft, anstatt an einer Grenze zu oszillieren. Controller und Display bewegen sich gemeinsam durch dieses Kennfeld, und das Trike stabilisiert sich auf einer konstanten Geschwindigkeit, anstatt um einen bestimmten Wert herumzupendeln. Keine der beiden Konfigurationen ist konformer als die andere. Die eine ist lediglich kalibriert, die andere lediglich zulässig.
Derselbe Forschungsbereich behandelt auch den Betriebsbereich des Motors. Jeder Motor hat einen optimalen Wirkungsgrad – einen Drehzahl- und Lastbereich, in dem er Strom am effektivsten in Drehmoment umwandelt und die geringste Abwärme erzeugt. Außerhalb dieses Bereichs liefert der gleiche Strom weniger nutzbare Leistung und einen höheren Temperaturanstieg. Dauerhafter Betrieb in diesem Bereich führt schließlich zur thermischen Leistungsreduzierung. Dann verringert der Controller die Leistung, um den Motor zu schützen, und der Fahrer erlebt, wie das Trike auf halber Strecke eines langen Anstiegs die Unterstützung verliert. Die Anpassung der Stromgrenzen und des Ansprechverhaltens des Controllers an den jeweiligen Wirkungsgradbereich des Motors sorgt für eine gleichmäßige Leistung über die gesamte Fahrt und nicht nur für den ersten Kilometer.
Drei Konsequenzen für alle, die eine Konfiguration vornehmen: Sie ist motorspezifisch und muss daher bei jedem Motorwechsel neu berechnet werden. Sie lässt sich nicht aus einem Datenblatt ablesen, da die Nennleistung nichts über die Leistungsentfaltung aussagt. Und genau hier liegt der Grund, warum sich zwei Trikes mit identischer Teileliste wie völlig unterschiedliche Fahrzeuge anfühlen.
Kalibrierungspunkt drei: Anpassung des Controllers an die Vorgaben des Akkus
Das Batteriemanagementsystem wird üblicherweise als Sicherheitsvorrichtung beschrieben. Das ist zwar richtig, aber unvollständig und wird oft so formuliert, dass die Funktionen eines BMS übertrieben dargestellt werden.
Ein Batteriemanagementsystem (BMS) definiert einen Leistungsbereich. Es legt den zulässigen Dauer- und Spitzenentladestrom des Akkus fest, überwacht die Spannungen und Temperaturen der einzelnen Zellen, sorgt für einen gleichmäßigen Zellausgleich, sodass der Akku gleichmäßig altert und nicht durch die schwächste Zelle limitiert wird, und greift ein – durch Strombegrenzung oder Unterbrechung des Stromkreises –, sobald eine Grenze erreicht ist. Innerhalb dieses Bereichs bestimmt das BMS nicht die Leistung. Dies übernimmt der Controller anhand der Unterstützungskennlinie und der Eingaben des Fahrers. Das BMS setzt die Obergrenze; der Controller arbeitet unterhalb dieser Grenze.
Diese Unterscheidung hat eine praktische Konsequenz: Sie ist der häufigste vermeidbare Fehler in konfigurierten Systemen. Übersteigt die Spitzenlast des Controllers die vom Batteriemanagementsystem (BMS) dauerhaft zulässige Last, schaltet sich das System unter Dauerlast ab. Die Auslösebedingungen sind genau die, die bei einem Trike entscheidend sind: Anfahren unter Volllast oder Halten der Leistung über eine längere Steigung. Ein System kann alle Funktionstests bestehen und trotzdem an einem Berg ausfallen, weil diese beiden Werte nie miteinander verglichen wurden.
Die gleiche Logik gilt auch für die Kombination eines kompakten Akkus mit einem leistungsstarken Motor. Das ist eine legitime Wahl, und es gibt gute Gründe dafür – Gewicht, Kosten, Verpackungsgröße oder ein Markt, in dem die Reichweitenerwartungen bescheiden sind. Entscheidend ist, dass die Reglerbegrenzungen auf die tatsächliche Leistung des Akkus und nicht auf die theoretische Leistung des Motors eingestellt werden. Der faire Kompromiss besteht darin, dass die Spitzenleistung dann vom Akku und nicht vom Motor bestimmt wird. Ein kleinerer Akku mit korrekt abgestimmten Grenzwerten ist solide Ingenieursleistung. Ein zu kleiner Akku an einem für einen größeren Akku ausgelegten Regler ist hingegen ein potenzielles Risiko für einen Garantiefall.
Hardware-BMS oder Software-BMS
Die Wahl beeinflusst, was ein Servicenetzwerk sehen kann und was ein Compliance-Team benötigt.
Ein Hardware-BMS bietet analogen Schutz – Überspannung, Unterspannung, Überstrom, Kurzschluss – ohne Kommunikationsverbindung. Der Ladezustand wird aus der Spannung abgeleitet, die unter Last abfällt. Daher zeigt das Display bei Steigungen einen niedrigen Wert an, der sich anschließend wieder erholt. Die Strombegrenzung ist ein fester Auslösepunkt: Wird dieser überschritten, schaltet sich das System ab, und der Fahrer erhält eine unerklärliche Abschaltung. Es ist robust, kostengünstig und arbeitet undurchsichtig.
Ein Software-BMS steuert einen Mikrocontroller, misst die ein- und ausgehende Ladung und meldet diese über ein Kommunikationsprotokoll. Der Ladezustand wird messbar genauer erfasst, da er berechnet statt geschätzt wird. Fehlerzustände werden auf dem Display als identifizierbare Codes angezeigt, anstatt durch einen unerklärlichen Stromausfall. Dank der Kommunikationsfähigkeit kann der zulässige Entladestrom dem Controller als Wert übermittelt werden, der sich mit der Zelltemperatur und dem Ladezustand ändert, anstatt als fester Grenzwert vorzuliegen. Dies bedeutet, dass das Antriebssystem an den Grenzwerten sanft degradiert, anstatt abzustürzen.
Diese Berichtsfähigkeit entwickelt sich zunehmend zu einer Beschaffungsfrage und weniger zu einer Frage der technischen Präferenz. Verordnung (EU) 2023/1542 Ab Februar 2027 werden Batteriepasspflichten für Batterien in leichten Transportmitteln eingeführt. Die im Batteriepass geforderten Daten – Zyklenhistorie, Gesundheitszustand, Batterieidentität – werden von Software-Batteriemanagementsystemen (BMS) bereits verwaltet, von Hardware-BMS jedoch nicht. Programme, die auch 2027 noch in der EU verkaufen wollen, sollten dies bereits jetzt berücksichtigen. Die Beschaffungs- und Lebenszyklusaspekte werden in unserem separaten Dokument behandelt. Leitfaden zur Batteriestrategie.
Was umfasst die Validierung?
Eine nicht validierte Kalibrierung ist eine Meinungsfrage. Ein Teil der Antwort wird extern definiert, was hilfreich ist, da es eine objektive Untergrenze anstelle einer internen vorgibt.
In Europa stellt die Typprüfung nach dem harmonisierten EPAC-Standard sicher, dass die maximale Dauernennleistung gemessen und dokumentiert statt nur behauptet wird, dass die Unterstützung schrittweise reduziert und vor 25 km/h abgeschaltet wird, anstatt sie einzuschalten, dass die Anfahrhilfe ohne Treten auf 6 km/h begrenzt ist, dass der Motor nicht unbeabsichtigt anlaufen kann und dass Stromkreis, Verkabelung, Schutzvorrichtungen und Temperaturanstieg unter Last korrekt funktionieren. Akkus werden separat geprüft, die Akkusicherheit entspricht EN 50604-1 und die Transportprüfung UN 38.3. Für Programme, die in Nordamerika eingeführt werden, UL 2849 nimmt eine bemerkenswert ähnliche Sichtweise wie wir ein: Antriebsstrang, Batterie und Ladegerät werden als integriertes System bewertet, anstatt Komponenten isoliert zu zertifizieren.
Darüber hinaus gibt es Prüfungen, die in keiner Norm beschrieben sind, da sie das Fahrverhalten des Trikes betreffen und nicht dessen Sicherheit. Wie es sich aus dem Stand bei voller Beladung bewegt. Ob die Unterstützung bei einem längeren Anstieg funktioniert oder frühzeitig nachlässt. Wie sich der Übergang durch den optimalen Kraftbereich anfühlt, und nicht nur wo er stattfindet. Ob die angezeigte Ladung der Realität unter Last entspricht. Und was an den Grenzen passiert – Volllast, niedriger Ladestand, Kälte.
Beides muss erfüllt sein, bevor ein Muster freigegeben wird. Die Norm legt fest, dass ein Trike sicher und zulässig ist. Sie legt jedoch nicht fest, dass es auch tatsächlich gefahren werden will. Die Konfiguration und die dazugehörigen Nachweise sind Bestandteil der technischen Dokumentation, die die Konformitätserklärung stützt.
Nicht alles lässt sich durch Kalibrierung lösen, und das sollte man erwähnen. Wenn ein Kompaktakku die Spitzenleistung begrenzt, kann die Kalibrierung diese Begrenzung lediglich anpassen, anstatt sie aufzuheben. Wenn ein Motor im jeweiligen Markt und auf dem entsprechenden Gelände an der Grenze seines Wirkungsgradbereichs arbeitet, ist ein anderer Motor die Lösung, nicht eine andere Kennlinie. Es gehört auch dazu, dem Partner zu erklären, wenn die von ihm gewünschte Spezifikation nicht die Anforderungen erfüllt.
Was bedeutet das, wenn Sie einen Build angeben?
Da alle drei Kalibrierungspunkte kombinationsspezifisch sind, veröffentlichen wir keine einheitlichen Werte für die Steigfähigkeit oder Reaktionszeit einer konfigurierbaren Plattform. Jede veröffentlichte Zahl wäre nur für eine Konfiguration zutreffend und für alle anderen irreführend. Die Werte werden stattdessen für eine spezifische Konfiguration im Rahmen der Angebotserstellung berechnet.
Was wir dafür benötigen, ist weniger komplex als es klingt: das Geländeprofil des Zielmarktes, das Fahrerprofil der Zielgruppe, die erwartete Zuladung des Fahrzeugs und die angestrebte Preisposition. Diese vier Faktoren bestimmen den Motor, die Akkugröße, die Grenzen des Controllers und die Unterstützungskennfelder. Alles Weitere liegt in unserer Verantwortung. wie ein konfigurierter Build von der Konzeption bis zur Serienproduktion abläuft beschreibt die einzelnen Phasen, die es durchläuft.
Häufig gestellte Fragen
Ist die Assistenzkennlinie vom Fahrer wählbar oder werkseitig festgelegt?
Die Auswahl erfolgt über das Display. Genau das ist der Vorteil, zwei Karten auf einem Fahrzeug anstatt auf zwei Fahrzeugen anzubieten. Wenn eine Anwendung für viele verschiedene Nutzer ein vorhersehbares Verhalten erfordert – beispielsweise Mietwagenflotten, Carsharing-Angebote oder Pflegeeinrichtungen –, ist es ratsam, die Konfiguration frühzeitig zu klären, da es sich um eine Spezifikationsentscheidung handelt und nicht um etwas, das später geändert werden kann.
Hat das Wechseln zwischen Karten Auswirkungen auf den EPAC-Status?
Nein. Beide sind Tretunterstützungs-Dreiräder: Der Motor liefert keine Unterstützung, sobald der Fahrer aufhört zu treten, und die Unterstützung wird in beiden Fällen schrittweise reduziert und vor 25 km/h abgeschaltet. Keines der Dreiräder fährt ohne Pedalkraft, was der Grund dafür ist, dass ein Fahrrad mit Pedalkraft nicht der Typgenehmigungspflicht gemäß Verordnung (EU) 168/2013 unterliegt.
Können wir eine kleinere Batterie verwenden, um die Kosten zu senken?
In der Regel ja, vorausgesetzt, die Reglergrenzen sind auf die tatsächliche Leistung des Akkus eingestellt. Die maßgebliche Einschränkung ist die Dauerentladeleistung des Batteriemanagementsystems (BMS) im Verhältnis zur Spitzenlast des Reglers, nicht die Energiekapazität des Akkus. Wir informieren Sie über die Kosten der Spitzenleistung des kleineren Akkus, bevor Sie sich dafür entscheiden. Die aktuell verfügbaren Kapazitäten der einzelnen Plattformen finden Sie in den Konfigurationsoptionen auf der Website. KÜHLEN Und Vita Produktseiten.
Wird die Kalibrierung beibehalten, wenn wir den Motor später austauschen?
Nein. Stromgrenzwerte, Ansprechverhalten und Kennlinie sind auf die spezifischen Eigenschaften eines Motors abgestimmt. Daher erfordert ein Motorwechsel eine erneute Kalibrierung und Validierung der Kombination. Dies ist der Hauptgrund, warum Änderungen am Antriebssystem längere Vorlaufzeiten haben als kosmetische Änderungen.
Wie viel Zeitaufwand verursachen Kalibrierung und Validierung zusätzlich in einem Projekt?
Es läuft parallel zum restlichen Entwicklungsprozess und nicht sequenziell danach, sodass es in den meisten Fällen den kritischen Pfad nicht verlängert. Wenn eine Komponente eingeführt wird, die wir zuvor nicht validiert haben, kann dies vorkommen – und wir weisen im Angebot und nicht erst in der Musterphase darauf hin.
Welche Normen gelten für einen dreirädrigen EPAC?
Der Zertifizierungsumfang wird projektbezogen festgelegt und nicht angenommen, da die harmonisierte Norm für EPACs auf zweirädrige Fahrräder zugeschnitten ist und ein Dreirad nicht automatisch in ihren Geltungsbereich fällt. Wir stimmen die anwendbaren Normen und das Prüfverfahren zu Projektbeginn mit dem Partner und der benannten Stelle ab. Dies ist wichtig, da nach EU-Recht derjenige, der das Produkt unter seiner eigenen Marke in Verkehr bringt, als Hersteller gilt und die Konformitätserklärung besitzt. Unsere Aufgabe ist es, die technische Dokumentation und die dazugehörigen Prüfnachweise bereitzustellen.
Welche Unterlagen erhalten wir?
Die Konfigurationsaufzeichnungen und die Prüfnachweise für diese Konfiguration sind Teil der technischen Dokumentation, die die Konformitätserklärung unterstützt.
Verwandt
- CHILL halbliegendes elektrisches Dreirad — Spezifikations- und Konfigurationsoptionen
- Vita halbliegendes elektrisches Dreirad — die kompakte Plattform
- Elektrische Dreiräder für Senioren — Passform, Zugänglichkeit und Stabilität
- ODM- und Private-Label-Fertigung — wie ein konfigurierter Build ausgeführt wird
- Leitfaden zur Einhaltung der EU-Vorschriften — Normen, CE-Kennzeichnung und die technische Dokumentation
 German
 English
 Dutch
 Danish
 French
 Polish
 Portuguese
 Spanish