
Dwa trójkołowce elektryczne można zbudować z niemal identycznych list części – o tej samej mocy silnika, pojemności akumulatora, rodzaju czujnika – i jeździć tak różnie, że dealer nie zdecydowałby się na ich sprzedaż. Różnica nie tkwi w komponentach. Chodzi o sposób, w jaki komponenty zostały skonfigurowane do współpracy, a w przypadku trójkołowca półleżącego przeznaczonego dla starszych użytkowników, ta konfiguracja decyduje, czy pojazd w ogóle nadaje się do użytku przez osoby, dla których został zaprojektowany.
To część układu napędowego, której nie opisuje żadna specyfikacja techniczna. Poniżej znajduje się opis tego, co tak naprawdę decyduje o tym, jak trójkołowiec zapewnia wspomaganie, trzy punkty, w których je zmieniamy, oraz informacje, które partner musi nam przekazać, abyśmy mogli dostosować go do jego rynku.
Dlaczego trójkołowy rower półleżący stwarza inny problem niż rower elektryczny lub rower towarowy
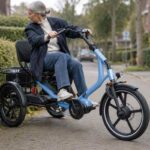
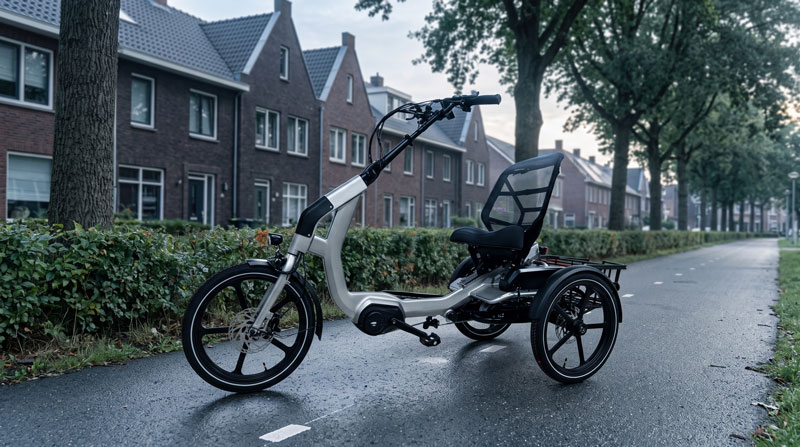
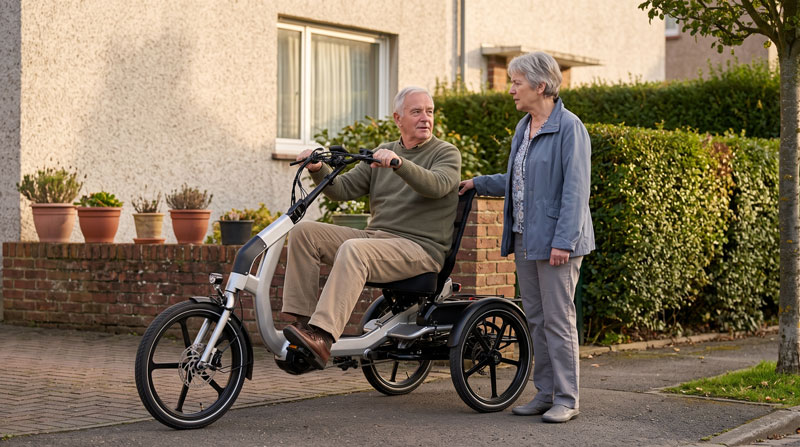
Większość publikowanych rozważań na temat układów napędowych rowerów elektrycznych zakłada, że użytkownik może stać na pedałach. W przypadku trójkołowca półleżącego prawie żadne z tych założeń się nie sprawdza, a konsekwencje tego faktu bezpośrednio wpływają na sposób konfiguracji układu napędowego.
Użytkownik siedzi w pozycji półleżącej, z podpartymi plecami i nogami skierowanymi do przodu, a nie w dół. Użytkownik nie może stać, przenosić ciężaru ciała na korby ani wykorzystywać masy ciała do wyrwania się z bezruchu. Maksymalna siła nacisku na pedały, jaką może on uzyskać, stanowi ułamek siły, jaką może wygenerować rowerzysta w pozycji pionowej, a biorąc pod uwagę profil użytkownika, do którego te trójkołowce są zaprojektowane, jest ona jeszcze niższa. System napędowy skalibrowany pod kątem siły nacisku na pedały, jaką wytwarza sprawny rowerzysta, będzie po prostu niedostatecznie wspomagał tego użytkownika dokładnie w momencie, gdy będzie potrzebował pomocy.
Trzy koła zmieniają resztę. Rower koryguje się sam: rowerzysta pochyla się, a drobne błędy są absorbowane przez równowagę bez świadomego wysiłku. Trójkołowiec nie pochyla się, więc obciążenia w zakrętach przechodzą przez opony i ramę, a ruchy kierownicy przy niskich prędkościach nie są automatycznie tłumione. Nagłe pojawienie się momentu obrotowego nie jest zatem odczuwalne jako przyspieszenie, ale jako ruch pojazdu niezależnie od rowerzysty – dlatego pierwsze kilka metrów od zatrzymania ma tu większe znaczenie niż jakakolwiek moc szczytowa.
Pojazd jest również cięższy i częściej jest użytkowany stacjonarnie. Wsiadanie, zsiadanie i załadunek odbywają się, gdy trójkołowiec stoi nieruchomo, często na pochyłości. To kładzie nacisk na funkcje, które wyglądają jak przypisy w specyfikacji: hamulec postojowy, który utrzymuje się podczas wsiadania, wewnętrzną przerzutkę, którą można zmieniać na postoju, dzięki czemu użytkownik nigdy nie musi ruszać na niewłaściwym biegu, wspomaganie cofania ułatwiające manewrowanie w miejscach zbyt ciasnych do skrętu.
Ten CHŁOD Wymiary pojazdu są oparte na tych faktach, a nie do nich dostosowane — 380 mm wysokości wejścia, regulacja wysokości siedziska w zakresie od 580 do 707 mm, 22° regulacji oparcia, promień skrętu 1,6 m, tylny mechanizm różnicowy, dzięki któremu dwa koła napędowe mogą obracać się z różną prędkością na zakręcie, oraz wewnętrzna 8-biegowa piasta z funkcją zmiany biegów w spoczynku. Te liczby opisują geometrię. Kalibracja układu napędowego ma na celu zapewnienie, aby pojazd zachowywał się zgodnie z nimi.
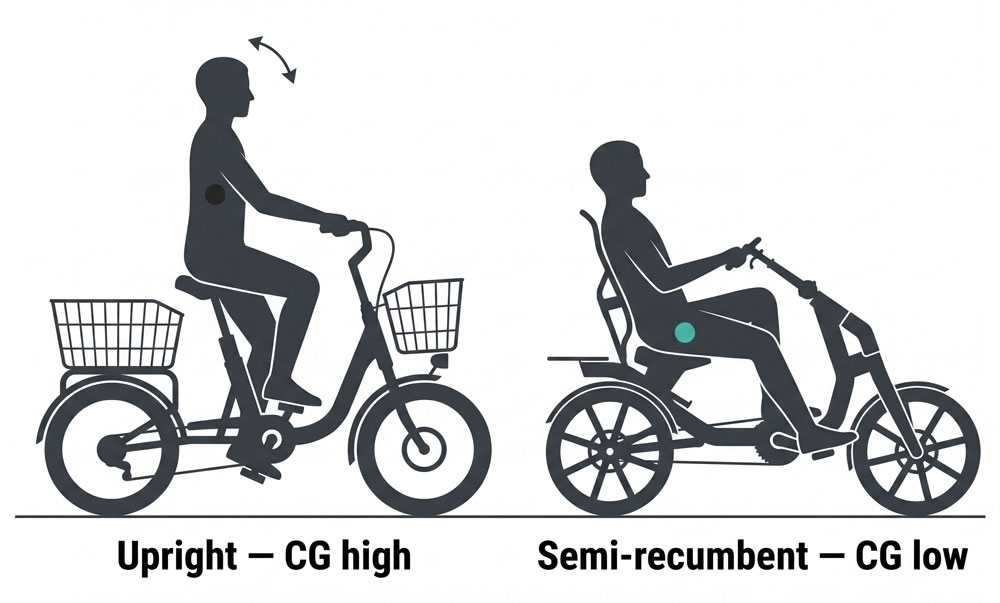
Dla kontrastu: w rowerze cargo kalibracja jest zdominowana przez obciążenie – ten sam problem z masą, jak w trójkołowcach, ale z rowerzystą, który może stać i kompensować obciążenie. W konwencjonalnym rowerze elektrycznym pojazd jest na tyle lekki, że rowerzysta absorbuje słabo dopasowaną krzywą wspomagania, nie odczuwając tego. W trójkołowcach półleżących kalibracja ma najmniejszy margines błędu.
Co tak naprawdę decyduje o mocy silnika
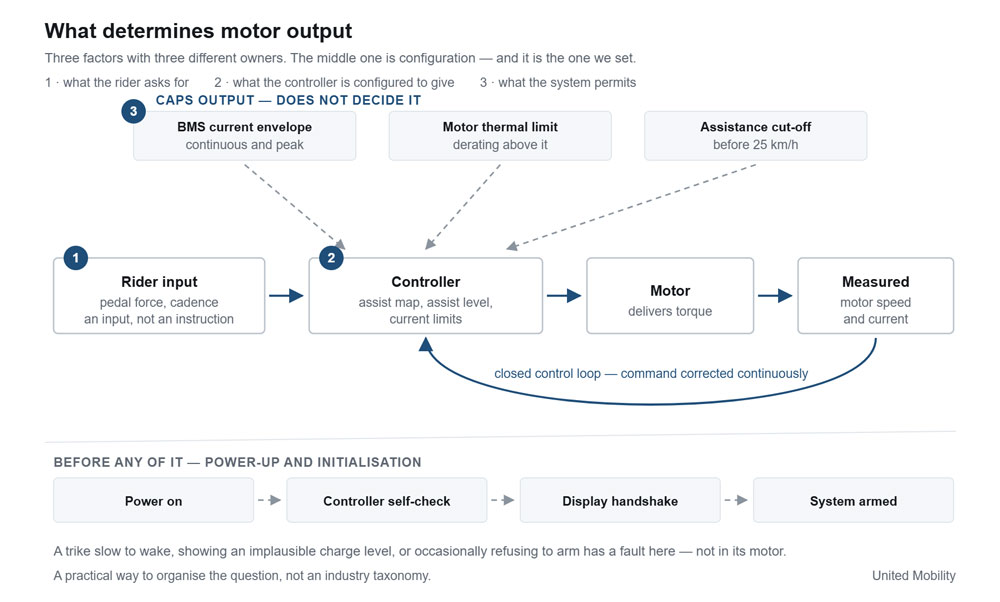
Układ napędowy często opisuje się jako łańcuch: pedałujesz, czujnik odczytuje sygnał, sterownik działa, silnik się obraca. To jest ścieżka sygnału, która jest jednokierunkowa. Sama w sobie nie wyjaśnia działania silnika. Trzy czynniki decydują o tym, co silnik robi w danym momencie.
O co prosi jeździec. Czujnik momentu obrotowego rejestruje siłę nacisku na pedał. Obok niej wyświetlane są również kadencja i prędkość koła. Razem stanowią one dane wejściowe, a nie instrukcje.
Wartość, którą kontroler ma skonfigurować. Kontroler interpretuje te dane wejściowe w odniesieniu do mapy wspomagania, wybranego poziomu wspomagania, prędkości pojazdu i własnych limitów prądu, a następnie podaje prąd do silnika. Prędkość i prąd silnika są sprzężone zwrotnie, a polecenie jest stale korygowane — ta część stanowi prawdziwą zamkniętą pętlę sterowania, a w większości systemów – zagnieżdżoną, z szybką wewnętrzną pętlą prądową umieszczoną wewnątrz wolniejszej pętli momentu obrotowego lub prędkości. Kształt mapy i zachowanie tej pętli są kwestią konfiguracji, a nie sprzętu.
Co system może dostarczyć. Nad pętlą sterowania znajduje się hierarchia limitów: zakres prądu dopuszczalny przez system zarządzania akumulatorem, limit termiczny silnika i odcięcie pomocy prawnej. Żaden z nich nie decyduje o mocy wyjściowej. On ją ogranicza.
Przed wykonaniem któregokolwiek z tych kroków system musi się uruchomić. Naciśnięcie przycisku zasilania uruchamia kontroler, który przeprowadza autodiagnostykę i nawiązuje komunikację z wyświetlaczem, zanim system się uzbroi i zgłosi poziom naładowania oraz tryb pracy. W systemie opartym na magistrali CAN ta wymiana danych to prawdziwe uzgadnianie magistrali między węzłami. Warto o tym wiedzieć z jednego praktycznego powodu: trójkołowiec, który wolno się wybudza, pokazuje nieprawdopodobny poziom naładowania lub sporadycznie odmawia uzbrojenia, ma błąd inicjalizacji lub komunikacji, a nie silnika – a to jest znacznie tańsza diagnoza dla sieci serwisowej.
To ujęcie nie jest taksonomią branżową. To użyteczny sposób uporządkowania pytania, ponieważ każdy z trzech ma innego właściciela: pierwszy jest zależny od niego, trzeci jest w dużej mierze ustalony przez komponenty i prawo, a drugi – środkowy – jest nasz. Wszystko poniżej jest środkowym.
Punkt kalibracji pierwszy: mapa asystująca
Czujnik momentu obrotowego mierzy siłę nacisku na pedał i nic więcej. To, co kontroler robi z tym pomiarem, jest pierwszą i najbardziej widoczną decyzją konfiguracyjną, a ten sam czujnik obsługuje mapy o zupełnie innych charakterach.
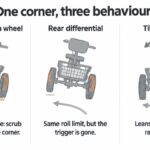
Dwie mapy z tego samego czujnika
A mapa z odniesieniem do prędkości traktuje każdy poziom wspomagania jako prędkość docelową. Aby go osiągnąć, wystarczy lekkie pedałowanie, więc moc jest wysoka w stosunku do siły kolarza w dolnym zakresie i utrzymuje się. Kolarz z ograniczoną siłą nóg utrzymuje ruch i rytm jazdy na rowerze bez potrzeby użycia siły do jego wygenerowania.
A mapa proporcjonalna do siły Zapewnia siłę wyjściową pedału w całym zakresie. Mocniejsze pedałowanie zwiększa siłę nacisku; zwolnienie powoduje spadek siły nacisku. Użytkownik zachowuje kontrolę nad ilością wykonywanej pracy, a trójkołowiec wzmacnia wysiłek, zamiast go zastępować.
Obie opcje można wybrać z poziomu wyświetlacza w tym samym pojeździe. Nazwa wyświetlana na ekranie to decyzja projektowa — partnerzy sprzedający pod własną marką zazwyczaj nadają im nazwy dostosowane do własnego rynku, a nie dziedziczą naszego.
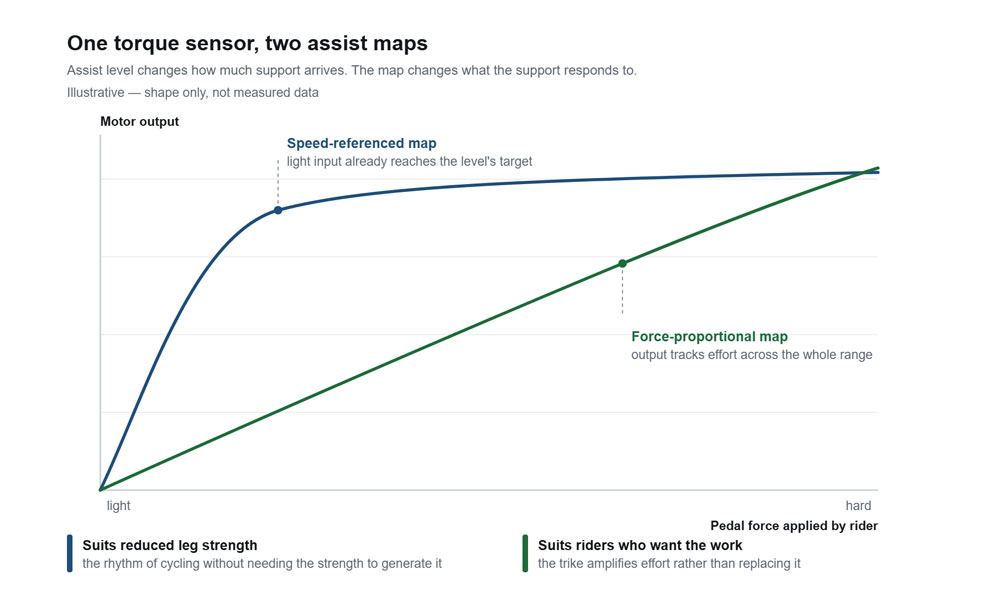
Warto dokonać pewnego rozróżnienia, ponieważ arkusze specyfikacji rutynowo je zacierają. Zmiany poziomu pomocy ile Nadchodzi wsparcie. Mapa się zmienia na co reaguje wsparcie. Oba są niezależne: kierowca na mapie odniesionej do prędkości na poziomie 5 i mapie odniesionej do siły na poziomie 1 doświadcza dwóch rzeczy, które nie mają ze sobą prawie nic wspólnego, a dealer prezentujący tylko jedną z nich pokazuje połowę produktu.
Żadna z map nie zmienia charakteru prawnego pojazdu. W obu przypadkach silnik nie generuje żadnych efektów, gdy rowerzysta przestaje pedałować, a wspomaganie jest stopniowo zmniejszane i wyłączane przed osiągnięciem 25 km/h – warunków, w których rower ze wspomaganiem pedałowania pozostaje poza homologacją typu EPAC. Rozporządzenie (UE) 168/2013. Żadna z nich nie jest przepustnicą. Nie należy ich mylić z funkcją rozruchu lub wspomagania chodzenia, którą zharmonizowana norma EPAC dopuszcza do 6 km/h bez pedałowania, co jest funkcją celowo ograniczoną do poruszania się trójkołowcem, a nie do jazdy na nim.
Ile to jest warte komercyjnie?
Inżynieria w tym przypadku nie jest egzotyczna. Czujnik momentu obrotowego jest powszechnie dostępny, a konfigurowalne mapy wspomagania są funkcją kontrolera, a nie wynalazkiem. Warto jednak zwrócić uwagę na konkretne powiązanie dwóch map z grupą użytkowników, którym faktycznie sprzedaje się trójkołowiec półleżący.
Gospodarstwa domowe w tym segmencie często składają się z dwóch osób o zasadniczo różnej sprawności fizycznej – schemat znany każdemu, kto sprzedaje produkty dla seniorów, w tym usługi związane z mobilnością lub opieką, gdzie trójkołowiec jest kupowany przez parę lub dla pary. Pojedynczy pojazd, który spełnia oba te warunki, eliminuje konieczność magazynowania lub prezentowania dwóch konfiguracji dla jednego gospodarstwa domowego i rozszerza możliwości jednego demonstratora na wystawie.
Zmienia to również sposób prowadzenia rozmowy. Trójkołowiec, który jest zbyt chętny dla jednego użytkownika, a zbyt bierny dla drugiego, ma tendencję do powrotu. Ten, który można ustawić w dowolny sposób, w warsztacie, przy odbiorze, nie.
Punkt kalibracji drugi: podejście do wspomaganego ograniczenia prędkości
Częstą dolegliwością trójkołowców elektrycznych jest uczucie falowania lub pulsowania, gdy pojazd zbliża się do maksymalnej wartości wspomagania. Jest to artefakt kalibracji, a nie usterka.
Wspomaganie musi być stopniowo redukowane i wyłączane przed osiągnięciem 25 km/h; taki jest wymóg i każdy zgodny z nim produkt to robi. Różnica polega na tym, gdzie rozpoczyna się redukcja i jak jest ona ukształtowana. Tam, gdzie zwężenie jest wąskie i strome, a regulator ma niewielką lub żadną histerezę wokół progu, system działa analogicznie: moc spada, trójkołowiec zwalnia, wraca do zakresu wspomagania, moc powraca, a cykl się powtarza. Użytkownik odczuwa powtarzające się szarpnięcia i spadki. Na obciążonym trójkołowcu, z leżącym użytkownikiem, który nie może zaabsorbować tych szarpnięć rękami i nogami, jest to na tyle wyraźne, że stanowi powód do rezygnacji z zakupu.
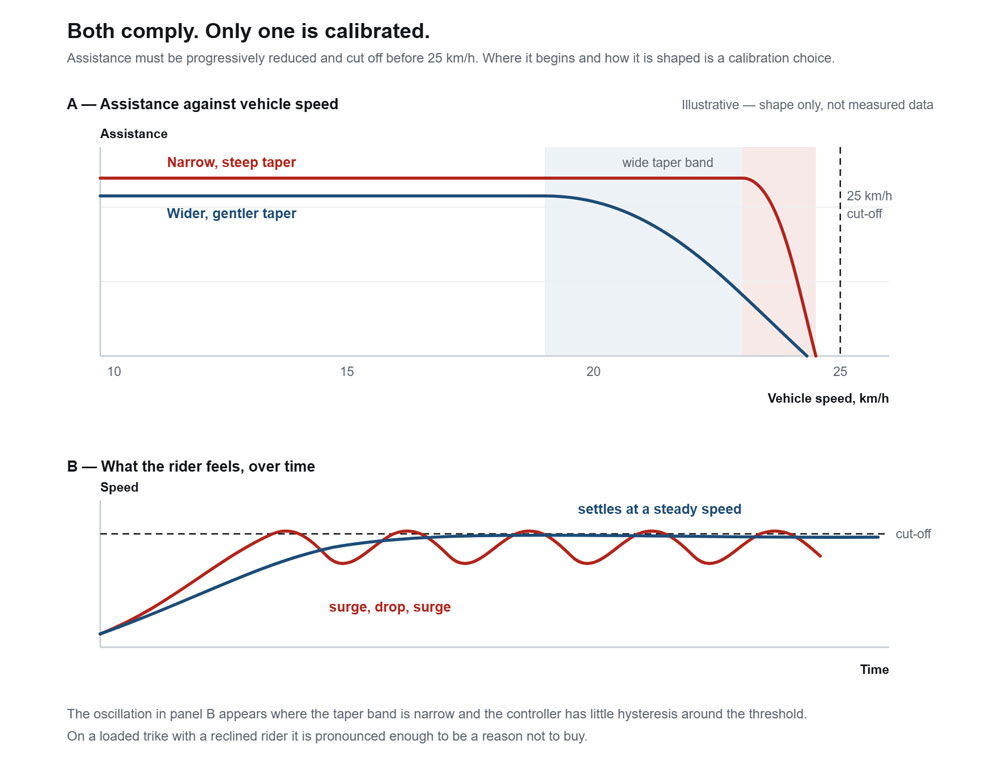
Rozwiązaniem jest szersze pasmo zbieżności z łagodniejszym nachyleniem i celową histerezą, dzięki czemu system przechodzi przez przejście, a nie oscyluje na granicy. Kontroler i wyświetlacz poruszają się razem w tym pasmie, a trójkołowiec utrzymuje stałą prędkość, zamiast balansować wokół jednego z nich. Żadna z konfiguracji nie jest bardziej zgodna z przepisami. Jedna jest po prostu skalibrowana, a druga po prostu legalna.
Te same badania obejmują okresy, w których silnik pracuje. Każdy silnik ma określony zakres sprawności – zakres prędkości i obciążenia, w którym najefektywniej przekształca prąd w moment obrotowy i generuje najmniej ciepła odpadowego. Poza tym zakresem ten sam prąd generuje mniej użytecznej mocy i większy wzrost temperatury, a dłuższa praca w tym zakresie ostatecznie powoduje obniżenie parametrów znamionowych silnika. W tym momencie sterownik zmniejsza moc wyjściową, aby chronić silnik, a użytkownik doświadcza utraty wspomagania w połowie długiego podjazdu. Dopasowanie limitów prądu i kształtu reakcji sterownika do konkretnego zakresu sprawności silnika sprawia, że moc wyjściowa jest stabilna przez cały przejazd, a nie silna przez pierwszy kilometr.
Trzy implikacje dla każdego, kto specyfikuje konstrukcję. Jest ona specyficzna dla danego silnika, więc jest przerabiana przy każdej zmianie silnika. Nie da się jej odczytać z arkusza specyfikacji, ponieważ moc znamionowa nie mówi nic o kształcie pojazdu. I to właśnie w tym momencie dwa trójkołowce z tą samą listą części sprawiają wrażenie zupełnie różnych produktów.
Punkt kalibracji trzeci: dopasowanie kontrolera do możliwości pakietu
System zarządzania baterią jest zazwyczaj określany jako urządzenie zabezpieczające. Jest to trafne, ale niekompletne określenie, często przeceniające rolę, jaką spełnia BMS.
System BMS definiuje obwiednię. Ustawia ciągły i szczytowy prąd rozładowania, na jaki pozwala pakiet, monitoruje napięcia i temperatury poszczególnych ogniw, utrzymuje równowagę ogniw, aby pakiet starzeje się równomiernie, a nie był ograniczony przez najsłabsze ogniwo, oraz interweniuje – ograniczając prąd lub otwierając obwód – po osiągnięciu określonej granicy. W obrębie tej obwiedni nie określa on mocy wyjściowej. Kontroler robi to, zgodnie z mapą wspomagania i sygnałami użytkownika. System BMS ustala pułap; kontroler działa poniżej niego.
To rozróżnienie ma praktyczne konsekwencje, a mianowicie najczęstszą awarię, której można uniknąć w skonfigurowanej konfiguracji. Jeśli szczytowe zapotrzebowanie sterownika przekroczy limit, który BMS będzie stale dopuszczał, system wyłączy się pod stałym obciążeniem. Warunki wyzwalania są dokładnie tymi, które mają znaczenie w przypadku trójkołowca: ruszanie z pełnym obciążeniem lub utrzymanie mocy wyjściowej na długim wzniesieniu. Konfiguracja może przejść każdą kontrolę laboratoryjną, a mimo to wyłączyć się na prawdziwym wzniesieniu, ponieważ te dwie wartości nigdy nie były ze sobą porównywane.
Ta sama arytmetyka rządzi połączeniem kompaktowego akumulatora z mocnym silnikiem. To uzasadniony wybór i istnieją ku temu dobre powody – waga, koszt, opakowanie lub rynek, na którym oczekiwania co do zasięgu są skromne. To, co sprawia, że to działa, to ustawienie limitów kontrolera na to, co pakiet faktycznie dostarczy, a nie na to, co teoretycznie mógłby wytworzyć silnik. Uczciwym kompromisem jest to, że szczytowa wydajność jest wówczas definiowana przez pakiet, a nie przez silnik. Mniejszy pakiet z prawidłowo dopasowanymi limitami to solidna inżynieria. Mniejszy pakiet za kontrolerem skonfigurowanym dla większego to roszczenie gwarancyjne czekające na gradient.
Sprzętowy BMS lub programowy BMS
Wybór ten ma wpływ na to, co widzi sieć usług i czego będzie potrzebować zespół ds. zgodności.
Sprzętowy system BMS zapewnia analogową ochronę – przed przepięciem, podnapięciem, przetężeniem i zwarciem – bez ścieżki komunikacyjnej. Stan naładowania jest wnioskowany na podstawie napięcia, które spada pod obciążeniem, więc wyświetlacz pokazuje niski poziom podczas podjazdu i wraca do normy po jego zakończeniu. Jego limit prądu to stały punkt zadziałania: po przekroczeniu granicy system reaguje, a użytkownik zostaje wyłączony bez wyjaśnienia. Jest solidny, niedrogi i nieprzejrzysty.
Programowy system BMS obsługuje mikrokontroler, zlicza ładowanie i rozładowywanie oraz raportuje za pośrednictwem protokołu komunikacyjnego. Stan naładowania jest znacznie dokładniejszy, ponieważ jest obliczany, a nie szacowany. Stany awaryjne są wyświetlane na wyświetlaczu w postaci identyfikowalnych kodów, a nie niewyjaśnionych wyłączeń. Dzięki możliwości komunikacji, dopuszczalny prąd rozładowania może być przekazywany do kontrolera jako wartość, która zmienia się wraz z temperaturą ogniwa i stanem naładowania, zamiast być pojedynczą, sztywną granicą — co oznacza, że układ napędowy łagodnie degraduje się na krawędziach, zamiast się wyłączać.
Możliwość raportowania staje się kwestią zamówień publicznych, a nie preferencją techniczną. Rozporządzenie (UE) 2023/1542 Wprowadza obowiązek posiadania paszportu baterii dla lekkich środków transportu od lutego 2027 r., a dane, których paszport wymaga – historia cyklu, stan techniczny, identyfikacja ładunku – to dane, które programowy system zarządzania magazynem (BMS) już przechowuje, a sprzętowy BMS nie. Każdy program, który planuje nadal sprzedawać na rynku UE w 2027 r., powinien już teraz dokonać specyfikacji na tej podstawie. Kwestie związane z pozyskiwaniem i cyklem życia baterii omówiono osobno w naszym artykule. przewodnik po strategii baterii.
Co obejmuje walidacja
Kalibracja, która nie została zweryfikowana, jest opinią. Część odpowiedzi jest definiowana zewnętrznie, co jest przydatne, ponieważ daje obiektywny, a nie wewnętrzny punkt odniesienia.
W Europie badania typu zgodnie ze zharmonizowaną normą EPAC weryfikują, czy maksymalna ciągła moc znamionowa jest mierzona i dokumentowana, a nie deklarowana, czy wspomaganie jest stopniowo zmniejszane i wyłączane przed osiągnięciem 25 km/h, a nie włączane, czy wspomaganie rozruchu bez pedałowania jest ograniczone do 6 km/h, czy silnik nie może uruchomić się przypadkowo oraz czy obwód elektryczny, okablowanie, zabezpieczenia i wzrost temperatury działają prawidłowo pod obciążeniem. Zestawy akumulatorów są objęte oddzielnym ubezpieczeniem, zgodnie z normą EN 50604-1, a testy transportowe UN 38.3. W przypadku programów wchodzących na rynek Ameryki Północnej, UL 2849 prezentuje pogląd wyraźnie zbieżny z naszym: ocenia układ napędowy, akumulator i ładowarkę jako zintegrowany system, zamiast certyfikować poszczególne komponenty w izolacji.
Powyżej tej kondygnacji znajdują się kontrole, których nie opisuje żadna norma, ponieważ dotyczą one zachowania trójkołowca, a nie jego bezpieczeństwa. Jak rusza z miejsca z pełnym obciążeniem. Czy wspomaganie utrzymuje się podczas długiego podjazdu, czy też spada przedwcześnie. Jak odczuwa się przejście przez pasmo stożkowe, a nie tylko gdzie ono występuje. Czy wyświetlany poziom naładowania odzwierciedla rzeczywistość pod obciążeniem. I co dzieje się na granicy obciążenia – pełne obciążenie, niski poziom naładowania, niska temperatura.
Oba warunki muszą być spełnione, zanim próbka zostanie zatwierdzona. Norma stanowi, że trójkołowiec jest bezpieczny i legalny. Nie stanowi jednak, że ktokolwiek będzie chciał nim jeździć. Konfiguracja i dowody na jej poparcie stanowią część dokumentacji technicznej stanowiącej podstawę Deklaracji Zgodności.
Kalibracja nie rozwiązuje wszystkich problemów i warto o tym wspomnieć. Tam, gdzie kompaktowy pakiet ogranicza moc szczytową, kalibracja zarządza tym ograniczeniem, a nie je usuwa. Tam, gdzie silnik znajduje się na granicy swojego pasma wydajności dla danego rynku, rozwiązaniem jest inny silnik, a nie inna krzywa. Częścią pracy jest poinformowanie partnera, kiedy specyfikacja, o którą poprosił, nie spełni jego oczekiwań.
Co to oznacza, gdy określasz kompilację
Ponieważ wszystkie trzy punkty kalibracji są specyficzne dla danej kombinacji, nie publikujemy pojedynczej wartości współczynnika pokonywalności wzniesień ani czasu reakcji dla konfigurowalnej platformy. Każda opublikowana wartość byłaby prawdziwa dla jednej konfiguracji i myląca dla każdej innej. Zamiast tego obliczamy wartości dla konkretnej konfiguracji podczas wyceny.
Aby to osiągnąć, potrzebujemy bardziej szczegółowego zestawu danych, niż się wydaje: profilu terenu docelowego rynku, profilu użytkownika, któremu sprzedajemy pojazd, przewidywanego obciążenia pojazdu oraz docelowej pozycji cenowej. Te cztery dane wejściowe określają silnik, rozmiar pakietu, limity kontrolera i mapy wspomagania. Wszystko, co następuje, należy do nas i… jak skonfigurowana konstrukcja przebiega od etapu projektu do produkcji seryjnej określa etapy, przez które przechodzi.
Często zadawane pytania
Czy mapa wspomagania jest wybierana przez kierowcę, czy jest ustalona fabrycznie?
Można ją wybrać z poziomu wyświetlacza. Właśnie dlatego oferuje się dwie mapy na jednym pojeździe, a nie dwa. W przypadku, gdy aplikacja wymaga przewidywalnego działania dla wielu różnych użytkowników — flot wynajmu, systemów współdzielonych, instytucji opieki — warto podjąć decyzję o ustaleniu konfiguracji na wczesnym etapie, ponieważ jest to decyzja dotycząca specyfikacji, a nie coś, co można zmienić później.
Czy przełączanie się między mapami wpływa na status EPAC?
Nie. Oba modele są wyposażone w wspomaganie pedałowania: silnik nie generuje żadnego efektu, gdy rowerzysta przestaje pedałować, a wspomaganie jest stopniowo zmniejszane i wyłączane przed osiągnięciem 25 km/h w obu przypadkach. Żaden z nich nie napędza trójkołowca bez naciskania pedałów, co odróżnia ten rower od innych modeli z homologacją typu zgodnie z rozporządzeniem (UE) 168/2013.
Czy możemy zmniejszyć koszty stosując mniejszą baterię?
Zazwyczaj tak, pod warunkiem, że limity kontrolera są ustawione na to, co pakiet faktycznie dostarczy. Wiążącym ograniczeniem jest wartość znamionowa ciągłego rozładowania BMS w porównaniu do szczytowego zapotrzebowania kontrolera, a nie pojemność energetyczna pakietu. Przed podjęciem decyzji poinformujemy Cię, ile mocy szczytowej kosztuje mniejszy pakiet. Aktualne pojemności dostępne na każdej platformie są wymienione w opcjach konfiguracji na stronie. CHŁOD I Vita strony produktów.
Czy jeśli później wymienimy silnik, kalibracja zostanie przeniesiona?
Nie. Limity prądu, kształt odpowiedzi i pasmo stożkowe są dopasowane do charakterystyki konkretnego silnika, więc wymiana silnika oznacza ponowną kalibrację i ponowną walidację kombinacji. To główny powód, dla którego zmiany w układzie napędowym wymagają dłuższego czasu realizacji niż zmiany kosmetyczne.
Ile czasu wydłużają kalibracja i walidacja projektu?
Działa równolegle z resztą rozwoju, a nie sekwencyjnie po nim, więc w większości przypadków nie wydłuża ścieżki krytycznej. Jeśli zostanie wprowadzony komponent, którego wcześniej nie walidowaliśmy, można go wprowadzić – i informujemy o tym w momencie wyceny, a nie na etapie próbkowania.
Jakie normy dotyczą trzykołowych pojazdów EPAC?
Zakres certyfikacji jest potwierdzany dla każdego projektu, a nie zakładany, ponieważ zharmonizowana norma dla EPAC dotyczy rowerów dwukołowych, a trójkołowiec nie mieści się automatycznie w jej ustalonym zakresie. Obowiązujące normy i ścieżkę testowania uzgadniamy z partnerem i jednostką notyfikowaną na początku projektu, co ma znaczenie, ponieważ zgodnie z prawem UE strona wprowadzająca produkt na rynek pod własną marką jest producentem i posiada Deklarację Zgodności. Naszą rolą jest dostarczenie dokumentacji technicznej i dowodów z badań, które ją potwierdzają.
Jaką dokumentację otrzymujemy?
Zapis konfiguracji i dowody testów tej konfiguracji jako część dokumentacji technicznej stanowiącej podstawę Deklaracji zgodności.
Powiązany
- CHILL półleżący trójkołowy elektryczny — opcje specyfikacji i konfiguracji
- Trójkołowy rower elektryczny półleżący Vita — kompaktowa platforma
- Trójkołowce elektryczne dla osób starszych — dopasowanie, dostęp i stabilność
- Produkcja ODM i marek własnych — jak działa skonfigurowana kompilacja
- Przewodnik po zgodności z przepisami UE — normy, oznakowanie CE i dokumentacja techniczna
 Polish
 English
 German
 Dutch
 Danish
 French
 Portuguese
 Spanish