
To elektriske trehjulede cykler kan bygges ud fra næsten identiske reservedelslister – samme motorklassificering, samme batterikapacitet, samme sensortype – og køre så forskelligt, at en forhandler ikke ville have en af dem på lager. Forskellen ligger ikke i komponenterne. Det ligger i, hvordan komponenterne er konfigureret til at fungere sammen, og på en semi-ligge-trehjulet cykle bygget til ældre kørere, afgør denne konfiguration, om køretøjet overhovedet kan bruges af de mennesker, det er designet til.
Dette er den del af et drivsystem, som ingen specifikationsark beskriver. Nedenfor er, hvad der rent faktisk bestemmer, hvordan en trehjulet motor yder assistance, de tre punkter, hvor vi ændrer den, og hvad en partner skal fortælle os, for at vi kan få det rigtigt til deres marked.
Hvorfor en semi-liggende trehjulet cykel er et andet problem end en elcykel eller en ladcykel
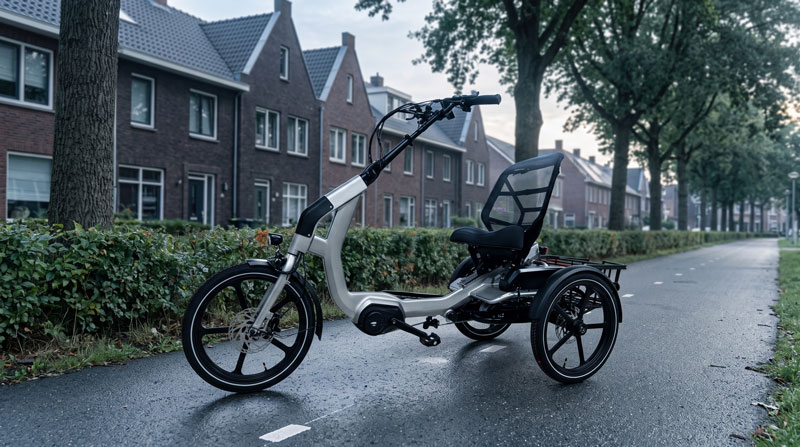
De fleste publicerede artikler om drivsystemer til elcykler forudsætter, at rytteren kan stå på pedalerne. På en semi-liggende trehjulet cykel holder næsten ingen af disse antagelser, og konsekvenserne går direkte ind i, hvordan drivsystemet skal sættes op.
Rytteren sidder og læner sig tilbage, med ryggen støttet og benene rettet fremad i stedet for nedad. De kan ikke stå, kan ikke flytte vægten over kranksættet og kan ikke bruge deres kropsmatte til at komme fri fra stilstand. Den maksimale pedalkraft, der er tilgængelig for dem, er en brøkdel af, hvad en opretstående cyklist kan generere, og for den køreprofil, disse trehjulede cykelcykler er bygget til, er den lavere igen. Et drivsystem, der er kalibreret omkring de pedalkræfter, en fit cyklist producerer, vil simpelthen underassistere denne rytter i præcis det øjeblik, de har brug for hjælp.
Tre hjul ændrer resten. En cykel er selvkorrigerende: Rytteren læner sig, og små fejl absorberes af balancen uden bevidst anstrengelse. En trehjulet cykel læner sig ikke, så belastninger i sving passerer i stedet gennem dækkene og stellet, og styringen ved lav hastighed dæmpes ikke automatisk. En pludselig ankomst af drejningsmoment mærkes derfor ikke som acceleration, men som at køretøjet bevæger sig uafhængigt af rytteren - hvilket er grunden til, at de første par meter fra stilstand betyder mere her end spidskraften nogensinde vil.
Køretøjet er også tungere, og det bruges oftere stillestående. Opstigning, afstigning og pålæsning sker alt sammen, mens trehjulingen holder stille, ofte på en skråning. Det lægger stor vægt på funktioner, der ligner fodnoter på et specifikationsark: en parkeringsbremse, der holder under opstigning, indvendig gearing, der kan skiftes, mens man holder stille, så en kører aldrig behøver at sætte afsted i det forkerte gear, en bakassistent til manøvrering i et område, der er for snævert til at dreje.
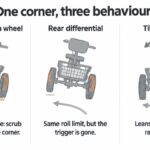
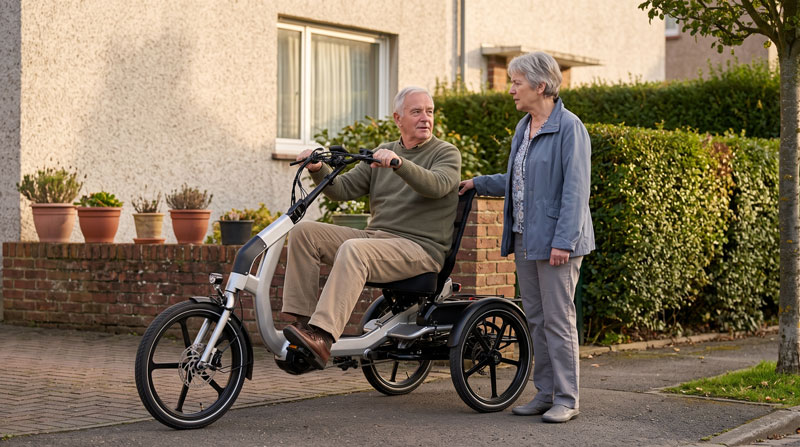
De SLAP AF er dimensioneret omkring disse fakta snarere end tilpasset til dem — et indsteg på 380 mm, en sædehøjde, der kan justeres mellem 580 og 707 mm, 22° ryglænsjustering, en venderadius på 1,6 m, et bagdifferentiale, så de to trækkende hjul kan dreje med forskellige hastigheder gennem et sving, og et indvendigt 8-gears nav, der skifter gear i stilstand. Disse tal beskriver geometrien. Det, drivlinjekalibreringen skal gøre, er at få køretøjet til at opføre sig i overensstemmelse med dem.
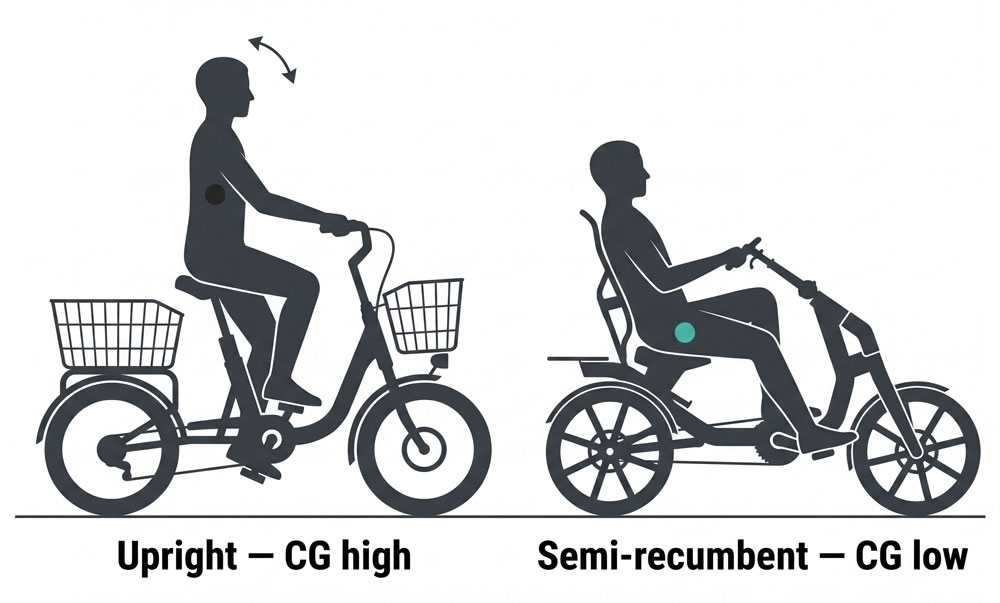
Til sammenligning: På en ladcykel domineres kalibreringen af nyttelasten – det samme trike-lignende masseproblem, men med en rytter, der kan stå og kompensere. På en konventionel elcykel er køretøjet let nok til, at en rytter absorberer en dårligt matchet assistancekurve uden rigtigt at bemærke det. Den semi-liggende trike er det tilfælde, hvor kalibreringen har den mindste fejlmargen.
Hvad der rent faktisk bestemmer motorens ydelse
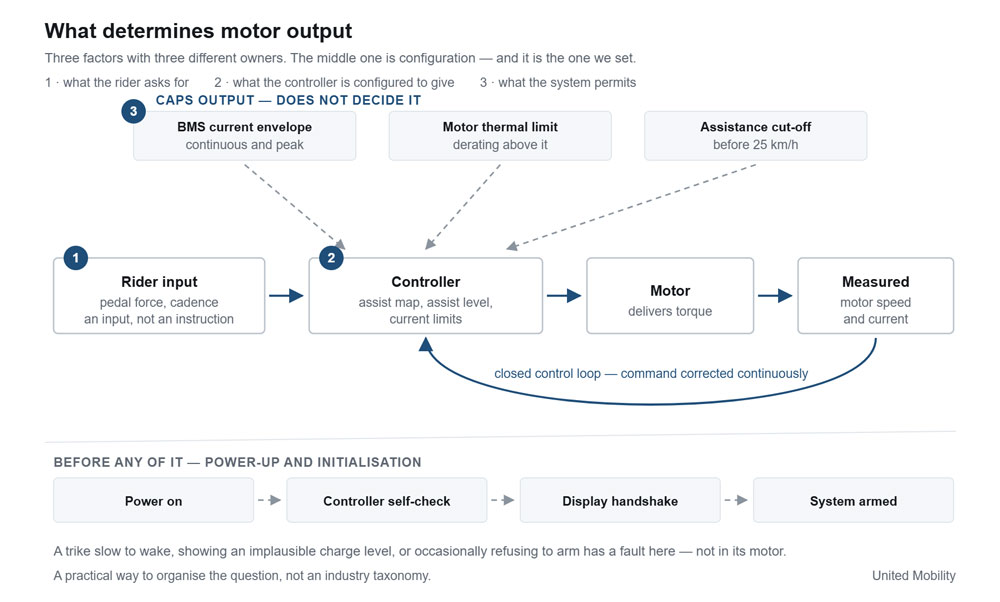
Det er almindeligt at beskrive et drivsystem som en kæde: du træder i pedalerne, sensoren aflæser den, controlleren reagerer, motoren drejer. Det er signalvejen, og den er ensrettet. Det er ikke i sig selv en forklaring på adfærd. Tre ting bestemmer, hvad motoren rent faktisk gør på et hvilket som helst tidspunkt.
Hvad rytteren beder om. Momentsensoren rapporterer pedalkraft. Kadence og hjulhastighed rapporteres sideløbende. Sammen er disse et input, ikke en instruktion.
Hvad controlleren er konfigureret til at give. Styringen fortolker dette input i forhold til et assistancekort, det valgte assistanceniveau, køretøjets hastighed og sine egne strømgrænser og sender en strøm til motoren. Motorhastighed og strøm sendes tilbage, og kommandoen korrigeres løbende – denne del er en ægte lukket styringsløkke, og i de fleste systemer en indlejret løkke, med en hurtig indre strømløkke placeret inde i en langsommere moment- eller hastighedsløkke. Formen på kortet og løkkens opførsel er konfiguration, ikke hardware.
Hvad systemet har tilladelse til at levere. Over kontrolsløjfen ligger et hierarki af lofter: den strømgrænse, som batteristyringssystemet tillader, motorens termiske grænse og den juridiske assistanceafbrydelse. Ingen af disse bestemmer outputtet. De sætter en grænse.
Før noget af det, skal systemet starte. Ved at trykke på tænd/sluk-knappen aktiveres controlleren, som kører sin selvtest og etablerer kommunikation med displayet, før systemet aktiverer sig selv og rapporterer opladningsniveau og -tilstand. På et CAN-baseret system er denne udveksling et ægte bus-handshake mellem noder. Det er værd at vide om af én praktisk grund: en trehjulet cykel, der er langsom til at vågne, viser et usandsynligt opladningsniveau eller lejlighedsvis nægter at aktivere, har en fejl i initialiseringen eller kommunikationen, ikke i dens motor - og det er en væsentligt billigere diagnose for et servicenetværk at stille.
Denne formulering er ikke en branchetaksonomi. Det er en nyttig måde at organisere spørgsmålet på, fordi hver af de tre har en forskellig ejer: den første er tillægget, den tredje er i vid udstrækning fastsat af komponenterne og loven, og den anden - den midterste - er vores. Alt nedenunder er det midterste.
Kalibreringspunkt et: hjælpekortet
En momentsensor måler pedalkraft og intet andet. Det, controlleren gør med den måling, er den første og mest synlige konfigurationsbeslutning, og den samme sensor understøtter kort med helt forskellige tegn.
To kort fra den samme sensor
EN hastighedsrefereret kort behandler hvert assistanceniveau som en målhastighed. Let pedalering er nok til at nå den, så outputtet er højt i forhold til rytterens input i bunden af intervallet og holder derefter. En rytter med begrænset benstyrke holder bevægelsen og rytmen i cyklingen uden at have brug for styrken til at generere den.
EN kraftproportional kort får pedalerne til at træde hårdere i pedalerne, og der kommer mere; når man trækker ned, aftager kraften. Rytteren bevarer kontrollen over, hvor meget arbejde de udfører, og trehjulingen forstærker indsatsen i stedet for at erstatte den.
Begge kan vælges fra displayet på det samme køretøj. Det, de kaldes på skærmen, er en projektbeslutning – partnere, der sælger under deres eget mærke, navngiver dem generelt, så de passer til deres eget marked i stedet for at arve vores.
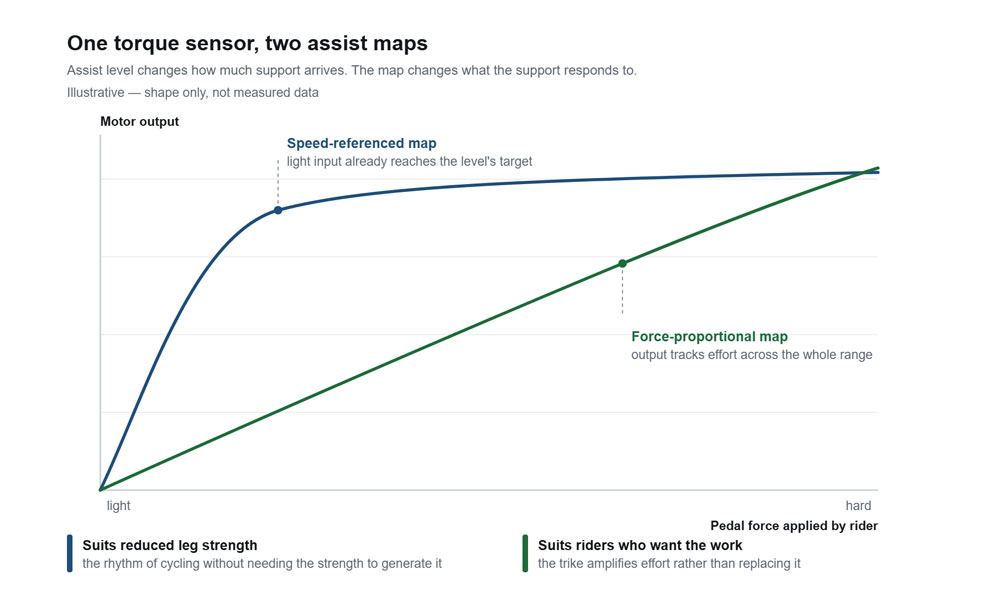
Én forskel er værd at fremhæve, fordi specifikationsark rutinemæssigt slører den. Ændringer i assistanceniveauet. hvor meget Støtten ankommer. Kortet ændrer sig hvad supporten reagerer på. De to er uafhængige: en rytter på et hastighedsrefereret kort på niveau 5 og et kraftproportionalt kort på niveau 1 oplever to ting, der næsten intet har til fælles, og en forhandler, der kun demonstrerer den ene af dem, viser halvdelen af produktet.
Ingen af kortene ændrer køretøjets juridiske karakter. I begge tilfælde yder motoren ingenting, når føreren holder op med at træde i pedalerne, og assistancen reduceres gradvist og afbrydes før 25 km/t - de betingelser, hvorunder en pedalassisteret cykel forbliver uden for typegodkendelse som en EPAC i henhold til Forordning (EU) 168/2013. Ingen af dem er gashåndtag. Ingen af dem bør forveksles med start- eller ganghjælpefunktionen, som den harmoniserede EPAC-standard tillader op til 6 km/t uden at træde i pedalerne, hvilket er en bevidst begrænset funktion til at bevæge trehjulet i stedet for at køre på det.
Hvad det er kommercielt værd
Ingeniørkunsten her er ikke eksotisk. Momentregistrering er bredt tilgængelig, og konfigurerbare assistancekort er en controllerfunktion snarere end en opfindelse. Det, der er værd at bemærke, er den specifikke parring af to kort med den brugergruppe, som en semi-ligge-trehjuling rent faktisk sælges til.
Husholdninger i dette segment består ofte af to personer med væsentligt forskellig fysisk kapacitet – et mønster, der er velkendt for alle, der sælger til seniormobilitets- eller plejekanaler, hvor en trehjulet cykel købes af eller til et par. Et enkelt køretøj, der dækker begge tilfælde, fjerner behovet for at have på lager eller demonstrere to konfigurationer til én husstand, og det udvider, hvad en enkelt demonstrator i et showroom kan vise frem.
Det ændrer også samtalen om tilbagevenden. En trehjulet cykel, der er for ivrig for den ene bruger og for passiv for den anden, har en tendens til at komme tilbage. En, der kan indstilles på begge måder, i værkstedet, ved overdragelse, gør det ikke.
Kalibreringspunkt to: Tilnærmelsen til den assisterede hastighedsgrænse
En hyppig klage på elektriske trehjulede cykler er en bølgende eller pulserende fornemmelse, når køretøjet nærmer sig toppen af sit assisteret område. Det er en kalibreringsartefakt, ikke en fejl.
Assistancen skal reduceres gradvist og afbrydes før 25 km/t; det er kravet, og ethvert kompatibelt produkt gør det. Det, der er forskelligt, er, hvor reduktionen begynder, og hvordan den er formet. Hvor konussen er smal og stejl, og hvor controlleren har ringe eller ingen hysterese omkring tærsklen, tilnærmer systemet et skift: outputtet falder, trehjulingen decelererer, den vender tilbage til assistanceområdet, outputtet vender tilbage, og cyklussen gentages. Cyklisten mærker en gentagende stigning og et fald. På en læsset trehjuling med en tilbagelænet cyklist, der ikke kan absorbere den gennem arme og ben, er den udtalt nok til at være en grund til ikke at købe.
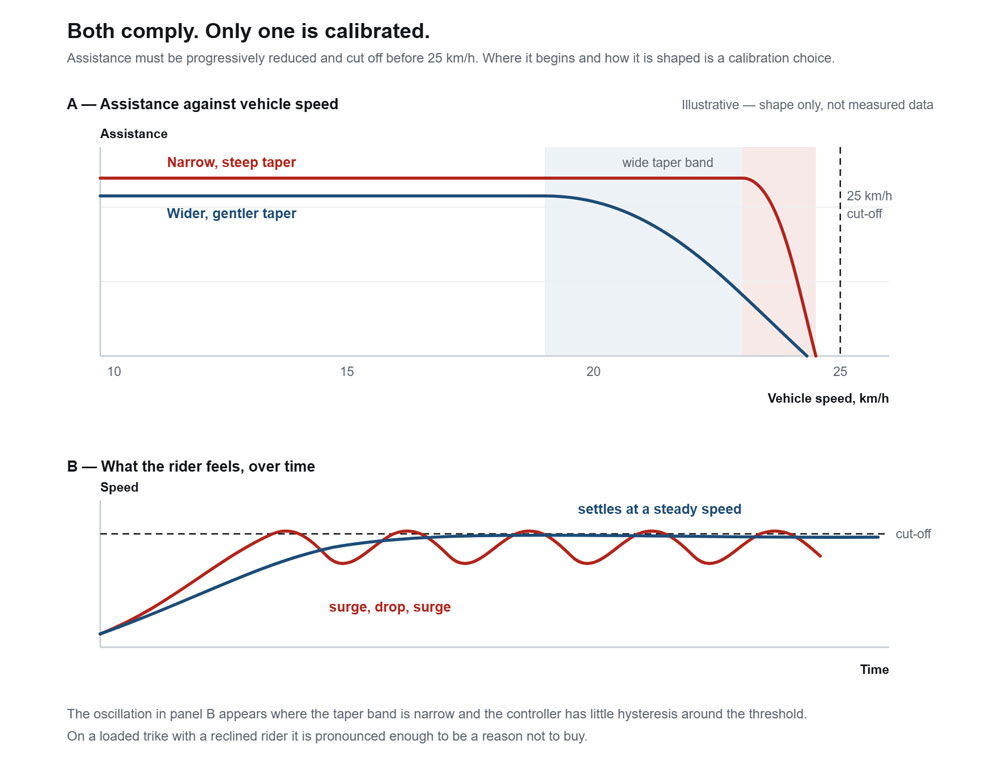
Løsningen er et bredere konisk bånd med en blidere hældning og bevidst hysterese, så systemet passerer gennem en overgang i stedet for at oscillere ved en grænse. Controlleren og displayet bevæger sig sammen gennem dette bånd, og trehjulede cyklen stabiliserer sig med en stabil hastighed i stedet for at jage omkring et af disse. Ingen af konfigurationerne er mere kompatibel end den anden. Den ene er simpelthen kalibreret, og den anden er blot lovlig.
Det samme arbejde dækker, hvor motoren bruger sin driftstid. Hver motor har et effektivitetsbånd - et område med hastighed og belastning, hvor den mest effektivt omdanner strøm til drejningsmoment og genererer mindst spildvarme. Uden for dette bånd køber den samme strøm mindre nyttig effekt og mere temperaturstigning, og vedvarende drift dér udløser i sidste ende termisk nedgradering, hvor controlleren reducerer effekten for at beskytte motoren, og motorcyklisten oplever, at en trehjulet cykel mister assistance halvvejs op ad en lang stigning. At matche controllerens strømgrænser og responsform med en bestemt motors effektivitetsbånd er det, der gør effekten stabil over en hel tur snarere end stærk den første kilometer.
Tre implikationer for alle, der specificerer en konstruktion. Den er motorspecifik, så den laves om, hver gang motoren skifter. Den kan ikke aflæses på et specifikationsark, fordi en nominel effekt ikke siger noget om leveringsformen. Og det er præcis, at to trehjulede motorcykler med den samme stykliste ender med at føles som forskellige produkter.
Kalibreringspunkt tre: Match controlleren med, hvad pakken tillader
Batteristyringssystemet beskrives normalt som en sikkerhedsanordning. Det er præcist, men ufuldstændigt, og det er ofte formuleret på en måde, der overdriver, hvad et BMS gør.
Et BMS definerer en grænseflade (envelope). Den indstiller den kontinuerlige og maksimale afladningsstrøm, som pakken tillader, overvåger individuelle cellespændinger og temperaturer, holder cellerne afbalancerede, så pakken ældes jævnt i stedet for at blive begrænset af sin svageste celle, og griber ind – ved at begrænse strømmen eller ved at åbne kredsløbet – når en grænse nås. Inden for denne grænseflade bestemmer den ikke outputtet. Det er controlleren, der gør det i henhold til assistancekortet og rytterens input. BMS'en indstiller grænsen; controlleren opererer under den.
Denne sondring har en praktisk konsekvens, som er den mest almindelige undgåelige fejl i en konfigureret build. Hvis controllerens spidsbelastning overstiger, hvad BMS'en kontinuerligt tillader, vil systemet afbryde under vedvarende belastning. Udløsningsbetingelserne er præcis dem, der betyder noget på en trehjulet cykel: at trække væk med fuld last eller at holde outputtet gennem en lang stigning. En build kan bestå alle bænkkontroller og stadig lukke ned på en rigtig bakke, fordi disse to tal aldrig er blevet sammenlignet med hinanden.
Den samme aritmetik gælder for at parre et kompakt batteri med en kraftfuld motor. Det er et legitimt valg, og der er gode grunde til at ønske det - vægt, pris, emballage eller et marked, hvor forventningerne til rækkevidden er beskedne. Det, der får det til at fungere, er at sætte controllerens grænser til, hvad pakken rent faktisk kan levere, snarere end hvad motoren teoretisk set kunne producere. Den ærlige afvejning er, at topydelsen så defineres af pakken, ikke motoren. En mindre pakke med korrekt matchede grænser er god ingeniørkunst. En mindre pakke bag en controller, der er konfigureret til en større, er et garantikrav, der venter på en gradient.
Hardware-BMS eller software-BMS
Valget påvirker, hvad et servicenetværk kan se, og hvad et compliance-team har brug for.
Et hardware-BMS yder analog beskyttelse — overspænding, underspænding, overstrøm, kortslutning — uden kommunikationsvej. Ladetilstanden udledes af spændingen, som falder under belastning, så displayet viser lav værdi på en stigning og genopretter sig bagefter. Dens strømgrænse er et fast trippunkt: når en grænse krydses, reagerer den, og rytteren får en nedlukning uden forklaring. Den er robust, billig og uigennemsigtig.
Et software-BMS kører en mikrocontroller, tæller ladning ind og ud og rapporterer via en kommunikationsprotokol. Ladetilstanden er målbart mere præcis, fordi den beregnes snarere end estimeres. Fejltilstande vises på displayet som identificerbare koder i stedet for en uforklarlig udkobling. Og fordi den kan kommunikere, kan den tilladte afladningsstrøm sendes til controlleren som en værdi, der ændrer sig med celletemperaturen og ladetilstanden, i stedet for at ligge som en enkelt hård grænse - hvilket betyder, at drivsystemet nedbrydes elegant i kanterne i stedet for at udløse.
Denne rapporteringskapacitet er ved at blive et indkøbsspørgsmål snarere end en teknisk præference. Forordning (EU) 2023/1542 indfører batteripasforpligtelser for batterier til lette transportmidler fra februar 2027, og de data, et pas forventer — cyklushistorik, sundhedstilstand, pakkeidentitet — er data, som et software-BMS allerede vedligeholder, og som et hardware-BMS ikke gør. Ethvert program, der forventer stadig at sælge til EU i 2027, bør specificere på dette grundlag nu. Sourcing- og livscyklussiden af dette er dækket separat i vores batteristrategiguide.
Hvad validering dækker
Kalibrering, der ikke er blevet valideret, er en mening. En del af svaret er defineret eksternt, hvilket er nyttigt, fordi det giver en objektiv bundgrænse snarere end en intern.
I Europa verificerer typetest i henhold til den harmoniserede EPAC-standard, at den maksimale kontinuerlige nominelle effekt måles og dokumenteres i stedet for at hævdes, at assistancen gradvist reduceres og afbrydes før 25 km/t i stedet for at blive tændt, at starthjælpen uden at træde i pedalerne er begrænset til 6 km/t, at motoren ikke kan starte utilsigtet, og at det elektriske kredsløb, ledninger, beskyttelse og temperaturstigning fungerer korrekt under belastning. Batteripakker er dækket separat, med pakkesikkerhed i henhold til EN 50604-1 og transporttest i henhold til UN 38.3. For programmer, der kommer ind i Nordamerika, UL 2849 har et markant lignende synspunkt som vores: den evaluerer drivlinje, batteri og oplader som et integreret system i stedet for at certificere komponenter isoleret.
Over den etage sidder de kontroller, som ingen standard beskriver, fordi de vedrører, hvordan trehjulede cyklen opfører sig, snarere end om den er sikker. Hvordan den starter fra stilstand med fuld last. Om assistancen holder under en vedvarende stigning eller reduceres tidligt. Hvordan overgangen gennem konusbåndet føles, snarere end blot hvor den sker. Om den viste ladning følger virkeligheden under belastning. Og hvad der sker ved grænserne - fuld belastning, lav ladning, koldt vejr.
Begge dele skal være sandt, før en prøve godkendes. Standarden fastslår, at en trehjulet cykel er sikker og lovlig. Den fastslår ikke, at nogen vil have lyst til at køre på den. Konfigurationen og dokumentationen bag den udgør derefter en del af den tekniske fil, der understøtter overensstemmelseserklæringen.
Ikke alt kan løses ved kalibrering, og det er værd at sige. Hvor en kompakt motor begrænser den maksimale ydelse, styrer kalibreringen grænsen i stedet for at fjerne den. Hvor en motor befinder sig på kanten af sit effektivitetsbånd for terrænet i et givet marked, er svaret en anden motor, ikke en anden kurve. En del af arbejdet er at fortælle en partner, hvornår den specifikation, de har bedt om, ikke vil gøre, hvad de ønsker.
Hvad dette betyder, når du angiver et build
Da alle tre kalibreringspunkter er kombinationsspecifikke, offentliggør vi ikke et enkelt tal for stigningsevne eller responstid for en konfigurerbar platform. Ethvert offentliggjort tal ville være sandt for én konfiguration og misvisende for alle andre. Vi beregner i stedet tallene for en specifik konfiguration under tilbuddet.
Det, vi behøver for at gøre det, er mere snævert, end det lyder: målgruppens terrænprofil, den køreprofil, der sælges til, den forventede last, køretøjet skal bære, og den målrettede prisposition. Disse fire input bestemmer motoren, pakkestørrelsen, controllerens grænser og assistancekortene. Alt derefter er vores arbejde, og hvordan et konfigureret byggeri kører fra brief til serieproduktion angiver de stadier, den gennemgår.
Ofte stillede spørgsmål
Kan assistkortet vælges af rytteren, eller er det fastmonteret fra fabrikken?
Det kan vælges fra displayet. Det er pointen med at tilbyde to kort på ét køretøj i stedet for to køretøjer. Hvor en applikation har brug for forudsigelig adfærd på tværs af mange forskellige brugere - udlejningsflåder, delte ordninger, plejeinstitutioner - er det værd at rette konfigurationen på kort tid, fordi det er en specifikationsbeslutning snarere end noget, der skal ændres senere.
Påvirker skift mellem kort EPAC-status?
Nej. Begge har pedalassistance: motoren leverer ingenting, når rytteren holder op med at træde i pedalerne, og assistancen reduceres gradvist og afbrydes før 25 km/t i begge tilfælde. Ingen af dem kører trehjulingen uden pedalindgang, hvilket er den forskel, der holder en pedalcykel uden for typegodkendelse i henhold til forordning (EU) 168/2013.
Kan vi bruge et mindre batteri for at reducere omkostningerne?
Normalt ja, forudsat at controllerens grænser er indstillet til, hvad pakken rent faktisk kan levere. Bindingsbegrænsningen er BMS'ens kontinuerlige afladningsklassificering i forhold til controllerens spidsbelastning, ikke pakkens energikapacitet. Vi fortæller dig, hvad den mindre pakke koster dig, før du forpligter dig til den. De kapaciteter, der i øjeblikket er tilgængelige på hver platform, er angivet i konfigurationsindstillingerne på SLAP AF og Vita produktsider.
Hvis vi skifter motor senere, overføres kalibreringen så?
Nej. Strømgrænser, responsform og konusbånd er tilpasset en specifik motors egenskaber, så en motorændring betyder, at kalibreringen foretages om, og kombinationen valideres igen. Det er hovedårsagen til, at ændringer i drivsystemet har længere leveringstider end kosmetiske ændringer.
Hvor meget tid tilføjer kalibrering og validering til et projekt?
Den kører parallelt med resten af udviklingen snarere end sekventielt efter den, så i de fleste tilfælde forlænger den ikke den kritiske sti. Hvor en komponent, som vi ikke tidligere har valideret, introduceres, kan den – og vi siger det i tilbudsfasen snarere end i prøvefasen.
Hvilke standarder gælder for en trehjulet EPAC?
Certificeringsområdet bekræftes pr. projekt snarere end antages, fordi den harmoniserede standard for EPAC'er er skrevet omkring tohjulede cykler, og en trehjulet cykel er ikke automatisk inden for det angivne omfang. Vi aftaler de gældende standarder og testruten med partneren og det bemyndigede organ i starten af et projekt, hvilket er vigtigt, fordi den part, der bringer produktet på markedet under sit eget mærke, i henhold til EU-lovgivningen er producenten og er indehaver af overensstemmelseserklæringen. Vores rolle er at levere den tekniske fil og den testdokumentation, der understøtter den.
Hvilken dokumentation modtager vi?
Konfigurationsjournalen og testdokumentationen for den pågældende konfiguration som en del af den tekniske fil, der understøtter overensstemmelseserklæringen.
Relateret
- CHILL semi-liggende elektrisk trehjulet cykel — specifikation og konfigurationsmuligheder
- Vita semi-liggende elektrisk trehjulet cykel — den kompakte platform
- Elektriske trehjulede cykler til ældre — pasform, adgang og stabilitet
- ODM og private label-produktion — hvordan et konfigureret build kører
- EU-overholdelsesvejledning — standarder, CE-mærkning og den tekniske fil
 Danish
 English
 German
 Dutch
 French
 Polish
 Portuguese
 Spanish