
Inżynieria stabilności trójkołowca elektrycznego to ta część kategorii, o której mówi się w marketingu, a nie w fizyce. Trójkołowy rower kupuje się po to, by wyeliminować ryzyko upadku, a źle zaprojektowany wprowadza inne: może unieść koło i przewrócić się na zakręcie. Przeczytaj opinie amerykańskich użytkowników z całej kategorii, a okaże się, że jest to wystarczająco często, u wystarczającej liczby dostawców, by uznać to za wadę konstrukcyjną na poziomie kategorii, a nie odosobnioną wadę. Jest to również całkowicie przewidywalne na podstawie geometrii, co oznacza, że można temu zapobiec na etapie projektowania. Niniejszy artykuł przedstawia fizykę dachowania trójkołowca, liczby, które je przewidują, oraz konkretne decyzje dotyczące jego rozwiązania – jest on napisany z myślą o osobach, które projektują i pozyskują te produkty, a nie o tych, którzy na nich jeżdżą.
Na początek trzy wnioski:
- Przesunięcie jest procesem geometrycznym, a nie przypadkowym. Pojedynczy współczynnik – szerokość rozstawu kół w stosunku do wysokości środka ciężkości – decyduje o większości odporności trójkołowca na wywrócenie. Prawidłowe ustawienie tego współczynnika sprawia, że ryzyko awarii praktycznie znika.
- Trójkołowiec jest z natury mniej odporny na wywrócenie się niż czterokołowiec, więc marginesy bezpieczeństwa muszą być zaprojektowane celowo. Nie są one standardowo dostępne, a wysoki, wąski trójkołowy pojazd z wysokim siedzeniem to pojazd czekający na zakręt.
- Przypadek użycia dla seniorów usuwa drogi ewakuacyjne. Młodszy kierowca przenosi ciężar ciała i reaguje szybko. Kierowca z tej kategorii nie robi ani jednego, ani drugiego, więc pojazd musi być stabilny bez ingerencji kierowcy.
Poniżej podano źródła inżynierskie. Konkretne cele geometryczne zależą od platformy i przewidywanego obciążenia; podane tu proporcje należy traktować jako zasady projektowania i weryfikować ostateczny projekt za pomocą testów.
Dlaczego trójkołowiec toczy się, a rower nie?
Rower dwukołowy nie przewraca się w sensie trójkołowca – przewraca się na bok, a rowerzysta zapobiega temu, utrzymując równowagę. Trójkołowiec eliminuje konieczność utrzymywania równowagi, co jest kluczowe dla rowerzysty o obniżonej pewności siebie. Jednak po jej usunięciu, trójkołowiec przejmuje tryb awaryjny samochodu: ze stałą, sztywną podstawą z trzema punktami styku, siła na zakrętach może unieść wewnętrzne koło i wywrócić pojazd poza jego zewnętrzną krawędź.
Mechanizm ten opiera się na rywalizacji dwóch sił działających przez środek ciężkości pojazdu. Pokonywanie zakrętów generuje przyspieszenie boczne, które działa bocznie na środek ciężkości i próbuje obrócić pojazd wokół linii łączącej jego koła zewnętrzne – osi przechyłu. Grawitacja, działająca w dół, w tym samym środku ciężkości, przeciwdziała temu obrotowi. To, czy pojazd się toczy, zależy od geometrii tej dźwigni: jak wysoko środek ciężkości znajduje się nad podłożem, a jak daleko jest on położony wewnątrz kół zewnętrznych.
To nie jest problem rowerowy i nie można go rozwiązać za pomocą intuicji rowerowej. To problem dynamiki pojazdów lekkich, a dziedzina bezpieczeństwa pojazdów ma dla niego standardową miarę.
Jedyna liczba, która przewiduje wywrócenie się: współczynnik stabilności statycznej
Inżynieria bezpieczeństwa pojazdów określa opór przy wywróceniu jako Współczynnik stateczności statycznej (SSF), zdefiniowany przez amerykańską Narodową Administrację Bezpieczeństwa Ruchu Drogowego jako SSF = T / 2H, gdzie T to szerokość toru, a H to wysokość środka ciężkości (Metodologia przetoczenia NHTSA NCAP). Można to odczytać jako przyspieszenie boczne w g, jakie pojazd może wytrzymać, zanim zacznie się przechylać. Wyższa wartość oznacza większą stabilność.
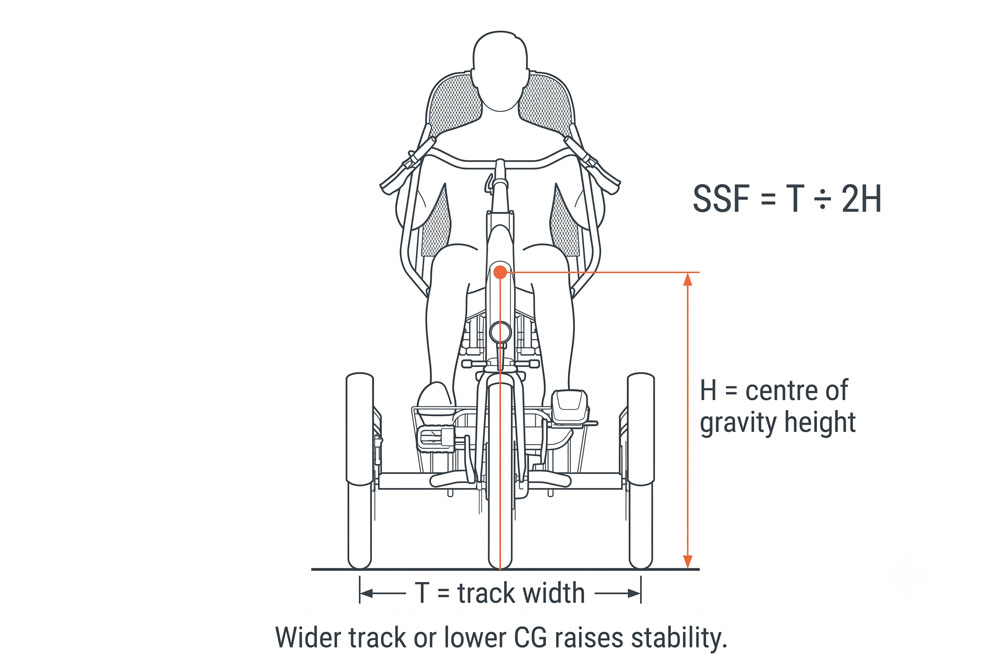
W kontekście świata motoryzacji, gdzie NHTSA wykorzystuje SSF w swoich wskaźnikach dachowania: samochody osobowe zazwyczaj mieszczą się w przedziale od około 1,3 do 1,5, a wyższe SUV-y w przedziale od około 1,0 do 1,3 – a różnica w rzeczywistych wskaźnikach dachowania między tymi przedziałami jest duża. Wartość ta zależy dokładnie od dwóch czynników, które kontroluje projektant: poszerzenia rozstawu kół lub obniżenia środka ciężkości. Oba czynniki podnoszą SSF. Wszystko inne w inżynierii stabilności służy zmianie tych dwóch zmiennych.
Badania dotyczące trójkołowców prowadzą do tego samego wniosku w kontekście kolarstwa. Analizy konstrukcji pojazdów trójkołowych opierają się na prostej zasadzie: wysokość środka ciężkości powinna być mniejsza niż połowa szerokości toru, a konwencjonalny trójkołowy pojazd bez możliwości przechyłu może zbliżyć się do oporu przy wywróceniu pojazdu czterokołowego tylko wtedy, gdy środek ciężkości znajduje się nisko i blisko połączonych kół (analiza projektu trójkołowca, IRJET). Jest to ilościowe jądro całej dyscypliny i dlatego teza o stabilności, której nie da się wyrazić za pomocą geometrii, jest jedynie ozdobą.
Gdzie tak naprawdę znajduje się środek ciężkości – i dlaczego pozycja półleżąca jest pomocna
Tutaj konstrukcja siedziska przestaje być decyzją ukierunkowaną na komfort, a staje się decyzją ukierunkowaną na bezpieczeństwo.
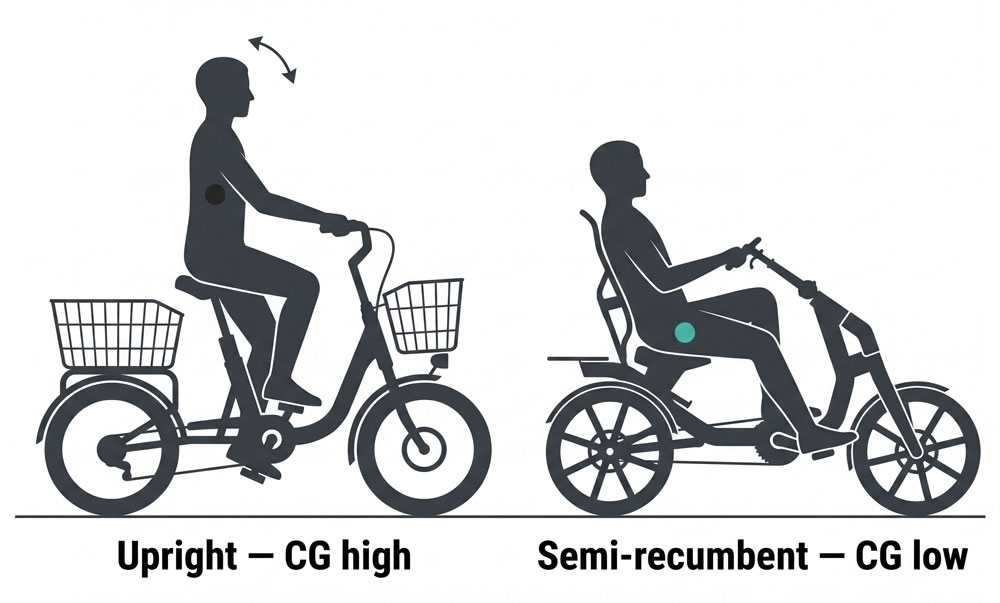
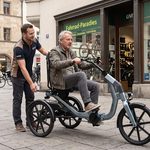
Na trójkołowcu z wyprostowaną pozycją, rowerzysta siedzi wysoko i stanowi większość masy. Wysokie siodełko powoduje, że środek ciężkości znajduje się wysoko, co zmniejsza SSF i obniża próg wywrotki do poziomu normalnego podczas jazdy – gwałtownego skrętu, zmiany pochylenia, skrętu. Na półleżący Platforma, na której jeździec siedzi nisko i w pozycji półleżącej, umieszczając tę samą masę znacznie bliżej podłoża. Jeździec jest ustawiony W pojazd, a nie NA jest to najskuteczniejsza dźwignia wysokości środka ciężkości dostępna dla projektanta, ponieważ użytkownik jest największą ruchomą masą w systemie.
Literatura inżynierska jest zgodna w tej kwestii: niska pozycja siedząca dobrze zaprojektowanego trójkołowego roweru półleżącego sprawia, że środek ciężkości użytkownika znajduje się w miejscu, w którym opór przy przewróceniu jest największy (studium projektu pojazdu trójkołowego typu kijanka, IRJET). To argument za bezpieczeństwem konstrukcyjnym tego formatu, który leży pod argumentem dotyczącym komfortu, a nie obok niego: ta sama odchylona geometria, która wspiera plecy i redukuje obciążenie nadgarstków, obniża również środek ciężkości, który wpływa na przewrócenie się. Komfort i stabilność w tym formacie to ta sama decyzja projektowa. UM Vita‘Zasada półleżącej geometrii opiera się właśnie na tej zasadzie.
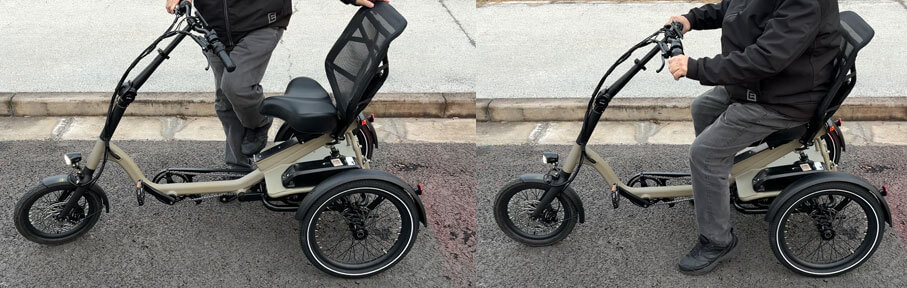
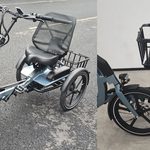
Układ kół ma z tym związek. kijanka konfiguracja — dwa koła z przodu, jedno z tyłu — umieszcza sparowane, stabilizujące koła przed rowerzystą i ogólnie pokonuje zakręty z większą pewnością siebie, ponieważ masa rowerzysty znajduje się w trójkącie podporowym podczas hamowania i skręcania. delta — jeden przód, dwa tył — jest bardziej znany i łatwiej się w niego wkręcić, ale geometria z jednym skrętem do tyłu i przodem jest bardziej podatna na niepożądaną nadsterowność przy dużej prędkości. Żaden z tych układów nie zastąpi prawidłowego stosunku środka ciężkości do gąsienicy; stosunek ten dominuje, a dobra delta wygrywa z kiepską kijanką. Układ jest jednak bardzo zmienny i powinien być przemyślanym wyborem, a nie dziedziczeniem tego, co już jest w fabryce.
W przypadku powolnej platformy dla starszych pojazdów, łatwe wsiadanie dzięki układowi delta jest prawdziwą zaletą, a jego tendencja do nadsterowności to cecha charakterystyczna dla dużych prędkości, która rzadko pojawia się przy prędkościach charakterystycznych dla tej kategorii — pod warunkiem, że stosunek środka ciężkości do toru jest prawidłowy.
Pułapka: jednoczesne hamowanie i skręcanie
Geometria statyczna opisuje pojazd stojący w miejscu. Kierowcy nie stoją w miejscu, a niebezpieczny moment jest kombinacją czynników, a nie pojedynczym bodźcem.
Wywrócenie się, o którym mowa w prawdziwych skargach, rzadko kiedy jest wynikiem zbyt szybkiego pokonywania zakrętów w stabilnym stanie. To hamowanie chwila Skręcanie — dojeżdżanie do skrzyżowania, hamowanie w połowie zakrętu, uderzenie w dziurę lub krawędź podjazdu na zakręcie. Hamowanie przesuwa ładunek do przodu, a podczas skrętu to przesunięcie do przodu łączy się z boczną siłą hamowania, aby pchnąć pojazd w kierunku linii przechyłu (dynamika pojazdów trójkołowych, JETIR). Dla starszego kolarza – który częściej hamuje późno, gwałtownie i w niewłaściwym miejscu właśnie dlatego, że jego reakcje są spowolnione – to nie jest skrajny przypadek. Jest wtorek.
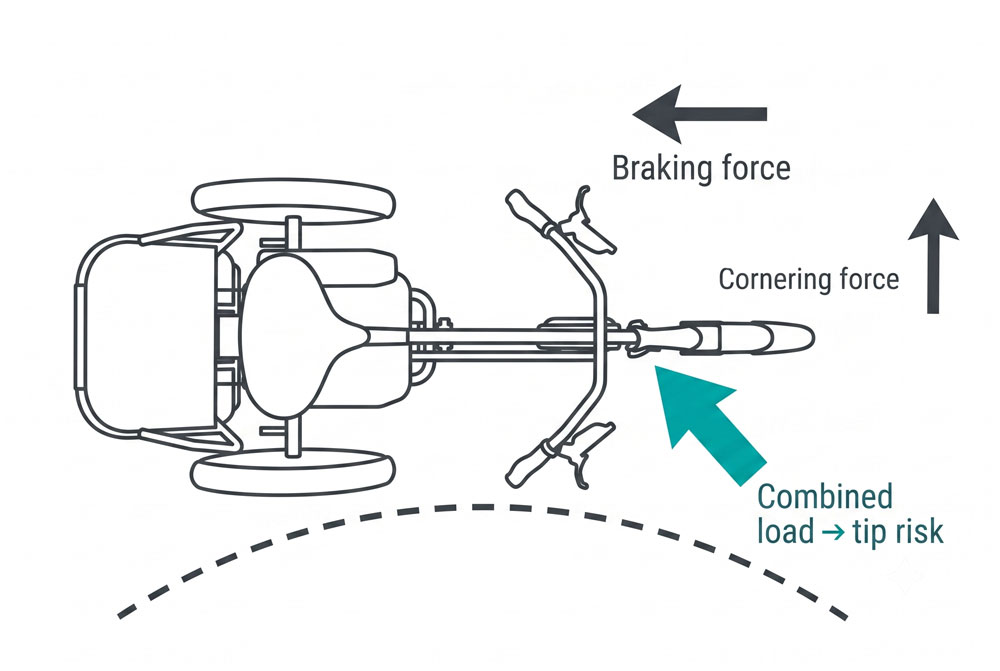
Poniżej przedstawiono dwie odpowiedzi projektowe, obie będące decyzjami podjętymi na wczesnym etapie:
- Równowaga i modulacja hamulców. Ostre, gwałtowne hamowanie wywołuje dokładnie taki sam rozkład obciążenia, jak w trójkołowcach. Progresywne, zrównoważone hamowanie – a w cięższych platformach elektrycznych hydrauliczne tarcze zamiast słabszych mechanicznych – to cecha stabilizująca, a nie luksusowa specyfikacja. Skargi na mechaniczne tarcze w opiniach użytkowników w USA opisują tę awarię.
- Ograniczenie prędkości początkowej i wspomagania. Delikatne, ograniczone przyspieszenie – zamiast gwałtownego dodania gazu – utrzymuje pojazd w stabilnym położeniu w dwóch momentach, w których jest on najbardziej narażony: ruszaniu i manewrowaniu z niską prędkością. Jest to decyzja kontrolera, zapisana w oprogramowaniu układowym i określona w fazie projektowania.
Projektowanie dla kolarza, który nie może się uratować
Każdy system stabilizacji w samochodzie zakłada, że kierowca reaguje. Każda decyzja dotycząca stabilizacji w trójkołowcu dla seniorów powinna zakładać, że kierowca tego nie robi — lub nie jest w stanie zrobić tego w porę. To właśnie założenie odróżnia trójkołowiec zaprojektowany z myślą o tym rynku od trójkołowca ogólnego przeznaczenia sprzedawanego na tym rynku.
Zmienia to założenia w konkretny sposób. Pojazd musi być stabilny, bez korygującego przenoszenia ciężaru, ponieważ ten zawodnik nie przeniesie ciężaru w zakręt. Musi tolerować błędną ocenę prędkości wejścia w zakręt, ponieważ ten zawodnik ją błędnie oceni. Musi hamować przewidywalnie po mocnym, późnym wejściu w zakręt, ponieważ właśnie taki sygnał otrzyma. I musi to wszystko robić z pełnym obciążeniem – z bagażem, z cięższym zawodnikiem, na pochyleniu – ponieważ liczą się marginesy, które przetrwają rzeczywiste użytkowanie, a nie te zmierzone przez ważącego 170 funtów (ok. 87 kg) zawodnika testowego na płaskim terenie.
To właśnie tutaj kompaktowa, niska platforma zyskuje nie tylko bezpieczeństwo, ale i wygodę przechowywania: nisko zawieszona geometria UM Chill utrzymuje środek ciężkości w dole, co jest tą samą dźwignią, która reguluje opór przy dachowaniu. Ten punkt jest uogólniony i wykracza poza jeden model — w tej kategorii bezpieczeństwo produktu jest ustalane na podstawie geometrii i oprogramowania sprzętowego ustalonego przed obróbką, a żadne działania marketingowe ani etykietowanie nie przywrócą tego później.
O co pytać fabrykę w kwestii stabilności
Jeśli szukasz dostawcy na ten rynek, rozmowa z producentem na temat stabilności powinna być konkretna i niekomfortowa. Niejasne zapewnienia to sygnał ostrzegawczy. Przydatne pytania:
Jaka jest szerokość toru i jaka jest szacowana wysokość środka ciężkości z pasażerem na pokładzie? Czy projekt uwzględnia wytyczne dotyczące środka ciężkości poniżej połowy toru, z obciążeniem? Kijanka czy delta i dlaczego wybrano właśnie tę opcję w tym przypadku? Jaki jest układ hamulcowy i jak zachowuje się podczas jednoczesnego hamowania i skręcania? Czy kontroler ma ograniczenie prędkości początkowej lub tempo wspomagania? Czy platforma została sprawdzona pod kątem stabilności w testach, z obciążeniem, a nie tylko obliczona? Czy fabryka może skonfigurować tor, wysokość siedziska i zachowanie układu napędowego w zależności od przewidywanej masy pasażera i terenu, czy też jest to stała geometria katalogowa?
Producent, który potrafi odpowiedzieć na te pytania liczbami, to inżynieria dostosowana do konkretnego zastosowania. Producent, który potrafi odpowiedzieć przymiotnikami, to sprzedający uniwersalny trójkołowiec z nadzieją.
United Mobility opracowuje swoje platformy półleżące — Vita i Chill — jako programy OEM/ODM, w których geometria siedzeń, tor jazdy, specyfikacja hamulców i zachowanie kontrolera są dopasowywane do profilu i terenu zamierzonego przez partnera, a nie dostarczane jako pojedyncza, stała konfiguracja. Jeśli stabilność jest kluczowa dla Twojego rynku — a w przypadku starszego produktu jest to cała propozycja — porozmawiaj z naszym zespołem inżynierów o właściwym jego określeniu. Aby dowiedzieć się, jak to pasuje do szerszego obrazu wejścia do USA, zobacz Mapa rynku amerykańskiego, ten wymagania certyfikacyjne, I kim właściwie jest amerykański nabywca.
Często zadawane pytania
Dlaczego trójkołowce elektryczne się przewracają?
Ponieważ sztywny, trójkołowy układ jezdny przejmuje tryb awaryjny samochodu w przypadku dachowania: podczas pokonywania zakrętu siła boczna działająca przez wysoko położony środek ciężkości może unieść koło wewnętrzne. Zależy to od geometrii – szerokości rozstawu kół a wysokości środka ciężkości – i jest najbardziej prawdopodobne podczas jednoczesnego hamowania i skręcania, czyli dokładnie w takiej sytuacji, w jakiej najczęściej znajduje się starszy kierowca.
Co sprawia, że jeden trójkołowiec elektryczny jest bardziej stabilny od innego?
Przede wszystkim stosunek rozstawu kół do wysokości środka ciężkości, wyrażony w inżynierii pojazdów jako współczynnik stabilności statycznej (T/2H). Szerszy rozstaw kół i niższy środek ciężkości podnoszą go. Wysokość siedzenia ma ogromne znaczenie, ponieważ kierowca stanowi największą ruchomą masę; niskie, odchylone siedzenie obniża środek ciężkości i zwiększa stabilność.
Czy trójkołowce półleżące są bardziej stabilne od trójkołowych?
Konstrukcyjnie, niska pozycja siedząca sprawia, że masa ciała kierowcy jest bliżej podłoża, co obniża środek ciężkości i poprawia odporność na dachowanie. To właśnie argument bezpieczeństwa, leżący u podstaw argumentu o komforcie, przemawiającego za tym formatem. Układ kół i rozstaw kół nadal mają znaczenie i muszą być poprawnie zaprojektowane.
Czy bezpieczniejszy jest kijanka czy trójkołowiec delta?
Układy typu „kijka” (dwa koła z przodu) zazwyczaj pokonują zakręty z większą pewnością i umieszczają masę kolarza w trójkącie podporowym podczas hamowania. Układy typu „delta” (dwa koła z tyłu) są łatwiejsze do wsiadania, ale bardziej podatne na nadsterowność przy dużej prędkości. Żaden z nich nie ma nadrzędnego znaczenia dla stosunku środka ciężkości do toru, który jest czynnikiem dominującym — dobrze zaprojektowana „delta” ma lepsze osiągi niż źle zaprojektowana „kijka”.
O co powinniśmy zapytać producenta w kwestii stabilności?
Zapytaj o liczby: szerokość toru, szacowaną wysokość środka ciężkości pod obciążeniem, czy konstrukcja utrzymuje środek ciężkości poniżej połowy toru przy obciążeniu, zachowanie układu hamulcowego przy jednoczesnym hamowaniu i skręcaniu, czy sterownik ogranicza prędkość początkową oraz czy stabilność została potwierdzona w testach pod obciążeniem, a nie wyłącznie na podstawie obliczeń.
 Polish
 English
 German
 Dutch
 Danish
 French
 Portuguese
 Spanish